数据中心 · 算力中心冷却系统管路
算力中心冷却管路 90° 法兰弯头机器人焊接
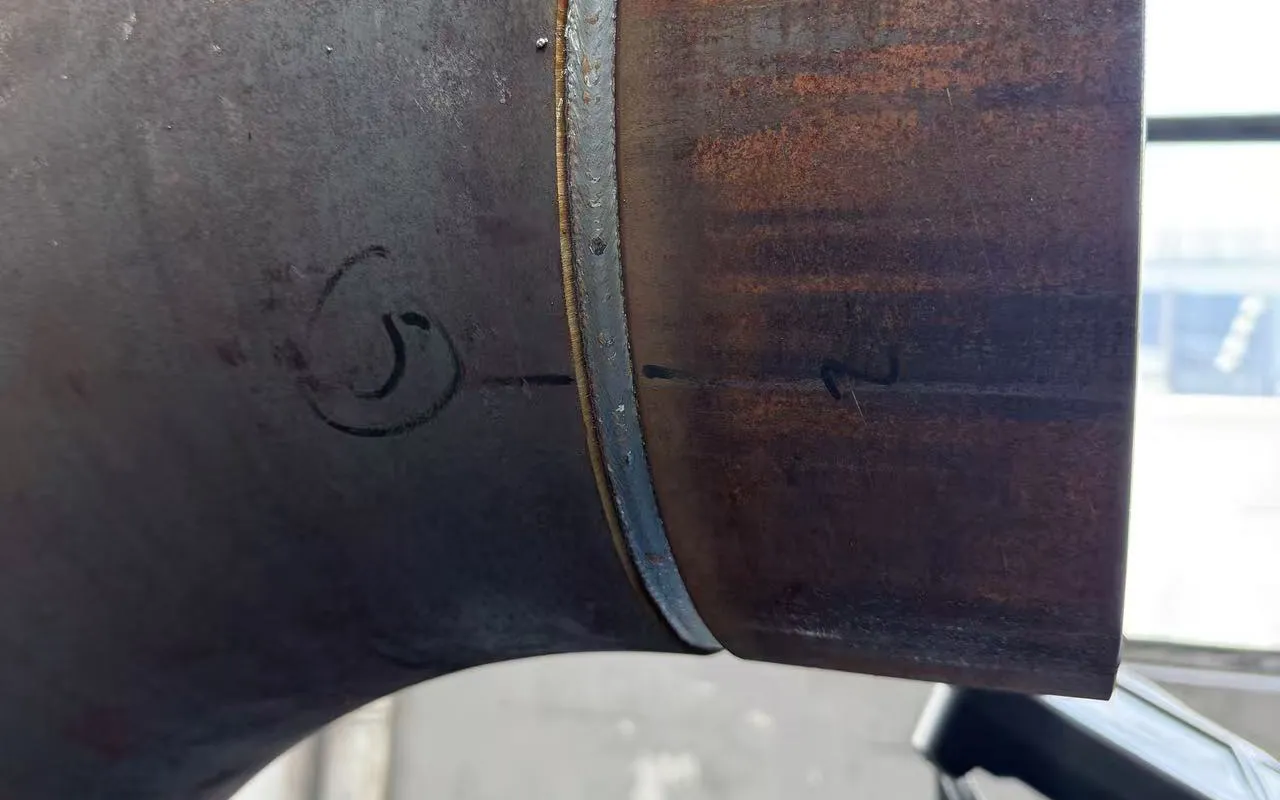
面向大口径、厚壁、长环缝的 90° 法兰弯头(带吊耳),FANUC 机器人配合 L 型翻转变位机,一次装夹完成弯头本体、法兰与吊耳全部焊缝。
加工任务
弯头、法兰、吊耳三种结构集中在同一个零件上:对接环缝周长可达数米,法兰与筒体壁厚差大、易变形,吊耳角焊缝位置分散,法兰密封面又不能沾上飞溅。人工焊接接头多、一致性差,产能也跟不上数据中心项目的交付节奏。
系统方案
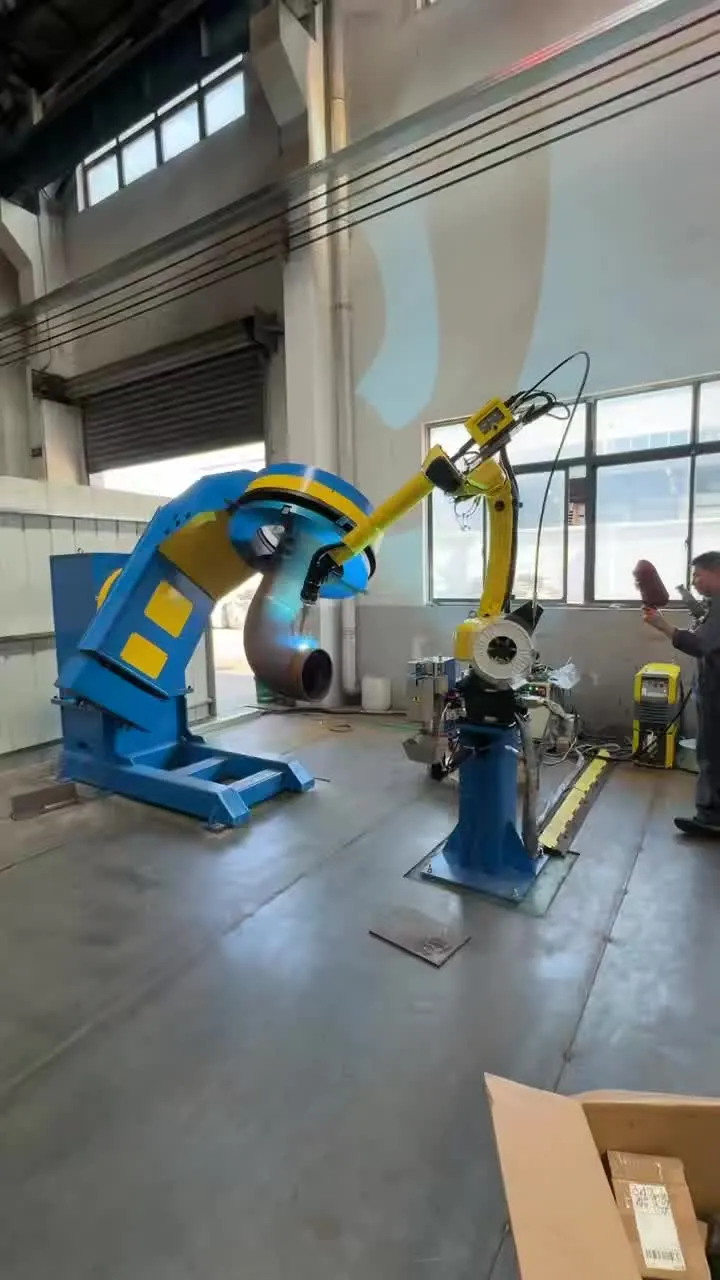
常州海宝集成 FANUC M-10iD/8L 机器人、R-30iB 控制器与弧焊软件包、双工位 L 型翻转变位机、PM500 脉冲气保焊电源和 TBI 82W 焊枪。变位机把每条焊缝送到平焊或船形位置,焊缝寻位与电弧跟踪边焊边修正偏差,脉冲一脉一滴工艺降低飞溅。
- 机器人最大运动半径
- 2038mm
- L 型变位机交替作业
- 2 工位
- 16mm 碳钢平均焊速
- 400mm/min
- 单件 9700mm 焊长纯焊接时间
- ≈24.25min
应用场景
算力中心的冷却水, 决定算力的稳定
大型算力中心的发热量最终都要靠冷却水回路带走。从冷水机组、板式换热器、CDU 到末端机柜,管路系统高压、大流量、长期连续运行。90° 法兰弯头(带吊耳)是出现频率最高、也最考验工艺的管件:它承担方向转折,两端法兰负责密封对接,吊耳用于安装和吊装。
- 冷却水在机房与室外冷源之间连续循环,管径大、流量高
- 弯头法兰面是密封面,一次渗漏就是整段管路返工
- 内壁焊渣、飞溅会污染水质,堵塞过滤器和板换流道
- 单条环缝长达数米,人工焊接一致性差、劳动强度高
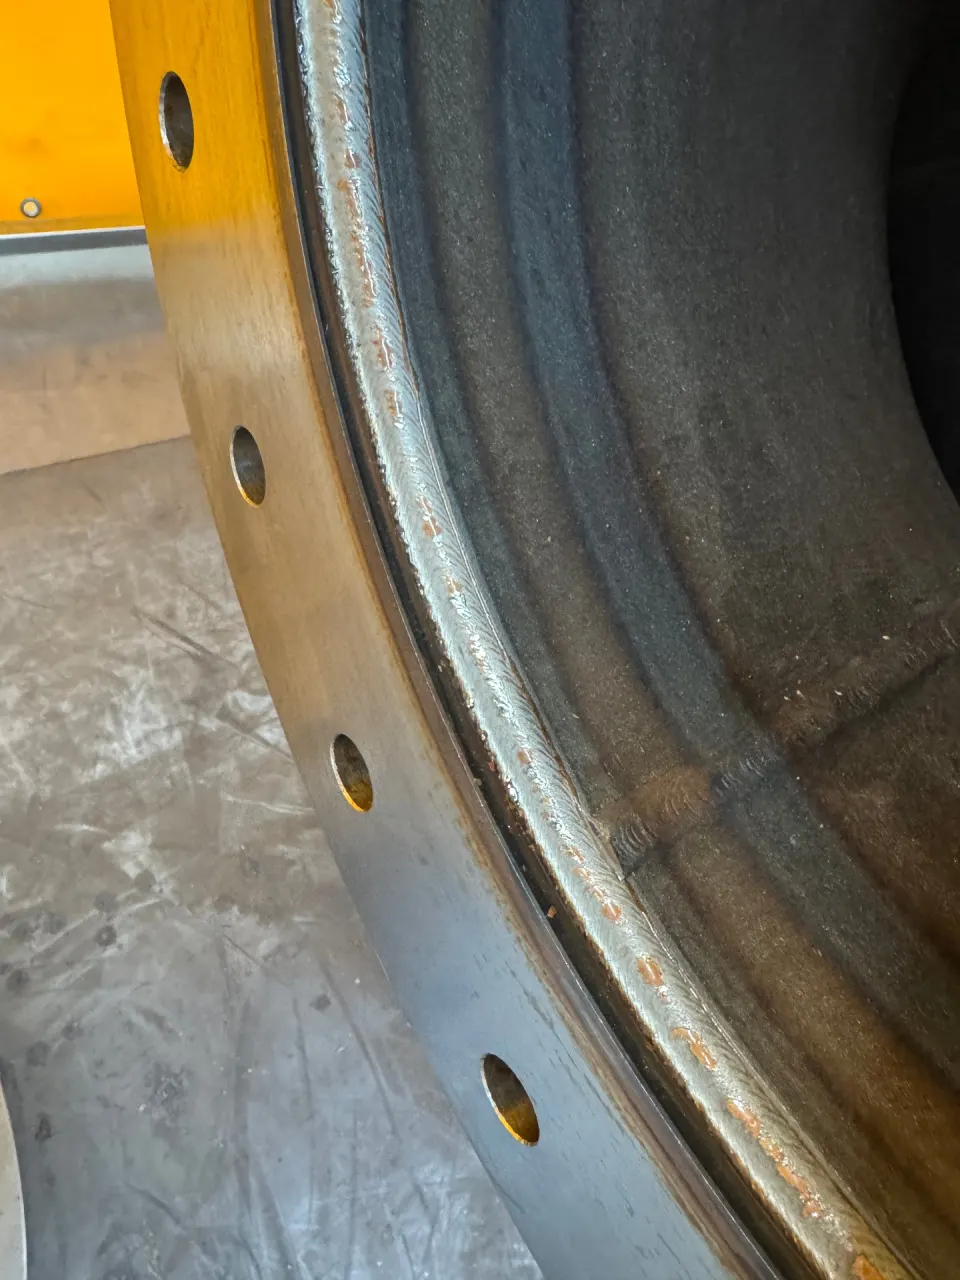
工件与难点
这类工件,难在哪
弯头、法兰、吊耳:三种结构、三种焊缝形式、三种热输入,全部集中在同一个零件上。
大口径长环缝
对接环缝周长可达数米,人工焊接需要多次接头、多次变位,接头质量与成形一致性难以稳定。
壁厚差与热变形
法兰厚度远大于筒体壁厚,热输入集中易产生角变形与法兰翘曲,直接影响密封面平面度。
吊耳分散角焊缝
吊耳分布在弯头两侧,焊缝位置分散、方向各异,需要工件反复翻转才能保持平焊或船形姿态。
组对间隙与错边
组对间隙 ≤2mm、零件重复精度 ≤2mm,实际来料总有偏差,需要机器人自己找到焊缝。
密封面不能受损
法兰密封面一旦粘上飞溅或划伤,现场就要打磨甚至返工,低飞溅工艺是硬指标。
节拍与产能压力
数据中心项目交付周期紧、批量大,纯人工焊接的效率和人力供给都跟不上。
系统配置
一台机器人, 一台 L 型变位机
工作站单侧上料、单侧焊接,变位机与机器人协同,配套清枪剪丝装置与安全防护系统。
FANUC M-10iD/8L
机器人本体
最大运动半径 2038mm,中空手腕,枪缆走内线。
FANUC R-30iB(B-CAB 型柜)
控制器
128MB Flash / 128MB DRAM,DeviceNet 与 Process I/O。
Touch Sensing / TAST
弧焊软件包
焊缝寻位、电弧跟踪、多层多道、弧压修正,外部轴协同运动。
L 型机器人翻转变位机
变位机
双工位交替作业,工件一次装夹完成全部焊缝。
常州海宝 PM500
焊接电源
专用脉冲气保焊电源,SFP 一脉一滴,配外置送丝机 VR11000。
德国 TBI 82W
焊枪
100% 暂载率,混合气 400A / CO₂ 500A,约 0.46kg。
L 型变位机
把每一条焊缝, 送到合适的焊接姿态
弯头的环缝、吊耳角焊缝和法兰内外角焊朝向各不相同。变位机负责把每条焊缝转到最稳定的焊接位置。
翻转轴:把焊缝摆平
翻转轴把整条环缝转到水平或船形位置,熔池始终处在稳定姿态,这是鱼鳞纹均匀的前提。
回转轴:环缝连续焊
变位机回转、机器人微调,焊枪相对焊缝的姿态保持不变,避免多次起弧收弧形成接头。
双工位:焊接与上下料并行
一号工位焊接时,操作人员在二号工位吊装、夹紧下一件,设备不停机。
一次装夹:全部焊缝
环缝、法兰内外角焊和吊耳角焊缝在同一套夹具上完成,减少二次装夹误差和吊装工时。
工作流程
从吊装到复位, 八步一个循环
操作人员按作业指导书执行,在操作盒上一键启动,其余由机器人与变位机完成。
01
工件吊装
吊装定位
行车把弯头吊到变位机夹具上,靠定位销与支撑面就位。
02
夹紧工件
气动夹紧
锁紧气缸动作,法兰端面与筒体同时夹紧。
03
调用程序
程序号调用
选择对应工件型号的焊接程序,确认焊枪姿态与工艺参数。
04
确认待焊件
防错确认
核对工件与程序,检查保护气、焊丝余量和清枪状态。
05
启动焊接
协同启动
变位机与机器人协同动作,进入寻位与起弧流程。
06
寻位与打底
Touch Sensing
焊丝触碰基准点补偿偏差,随后完成打底焊道。
07
多层多道填充
TAST 跟踪
电弧跟踪实时修正偏差,逐层填充至盖面。
08
复位换工位
循环节拍
机器人复位并转到二号工位,操作人员卸件、装下一件。
焊接工艺
让焊缝自己找位置
环缝在焊接中会因热输入收缩、翘曲。方案配置寻位与跟踪,让机器人边焊边修正。
Touch Sensing
焊缝寻位
焊丝端部触碰工件上的两个基准点,判断实际偏差并补偿起弧坐标,适应组对间隙与错边波动。
TAST
电弧跟踪
摆动焊接时实时检测焊接电流并调整轨迹,同时补偿纵向与横向偏差,并记忆首道信息用于多层焊。
SFP 一脉一滴
脉冲气保焊
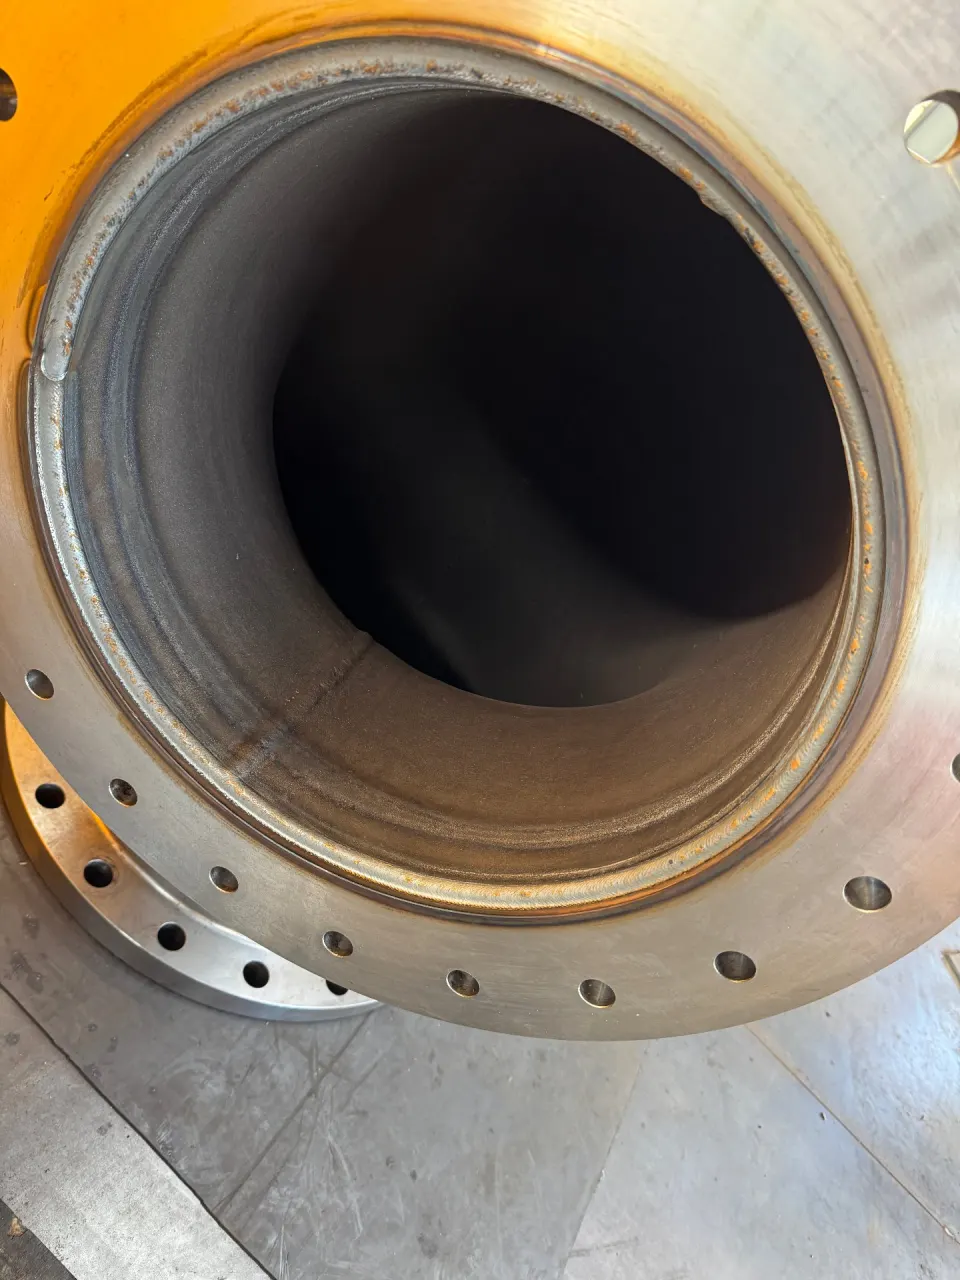
一个脉冲过渡一个熔滴,电弧热量低、指向性好,飞溅明显减少,法兰密封面无需额外打磨。
Multi-pass
多层多道与弧压修正
厚壁对接逐层控制热输入以减少角变形,弧压感应实时修正干伸长变化,保证层间熔合。
Clean unit
清枪剪丝与喷硅油
三项功能集中在同一位置,程序按频率自动插入清理动作,连续八小时焊接不因喷嘴堵塞断弧。
Safety
防碰撞与安全
高灵敏度碰撞检测加焊枪防碰撞传感器,碰撞瞬间停机;配合安全围栏与三色报警灯人机隔离。
现场条件
上线前需要确认的 四项现场条件
机器人焊接对水电气与地基有明确要求,提前确认可以避免安装调试阶段返工。
供电
- AC 380V ±10%,三相
- 50Hz ±1Hz
- 动力电源一级接地
- 焊机与机器人分别由配电箱引出
压缩空气
- 压力 0.5–0.7 MPa
- 出口管径 1 英寸
- 露点 -40℃,颗粒 ≤0.1μm
- 含油量 ≤0.01 mg/m³
厂房地基
- 地基夯实,抗压强度 >0.12 MPa
- 混凝土地面抗压强度 >23 MPa
- 建议 C30 以上混凝土
- 预留变位机与机器人地脚位置
环境
- 运转温度 0–45℃
- 温度变化 1.1℃/min
- 相对湿度 20%–75% RH,无结露
- 短期(1 个月内)95% RH 以下
交付与服务
交付一条 能稳定出件的工艺
图纸会审与工艺确认
依据总成图与零件图完成设计方案,双方审图并形成纪要,确认机器人动作范围、电源与焊枪容量、夹具配合。
安装调试与验收
海宝工程师完成机器人、控制柜与焊机的连接和动作确认,按技术协议指标验收。
操作与编程培训
1–2 天现场培训,覆盖示教编程、本体操作与日常维护,至少 3 名员工可独立操作。
工艺参数包
提供碳钢、不锈钢弯头的焊接程序,含打底、填充、盖面分层参数和寻位、跟踪灵敏度设置。
安全与规范
安全围栏由海宝设计制作;机器人工作时,除操作人员外任何人不得进入围栏及动作范围。
包装运输
海宝负责包装与运输,到货后配合开箱验收与就位指导。
现场实拍
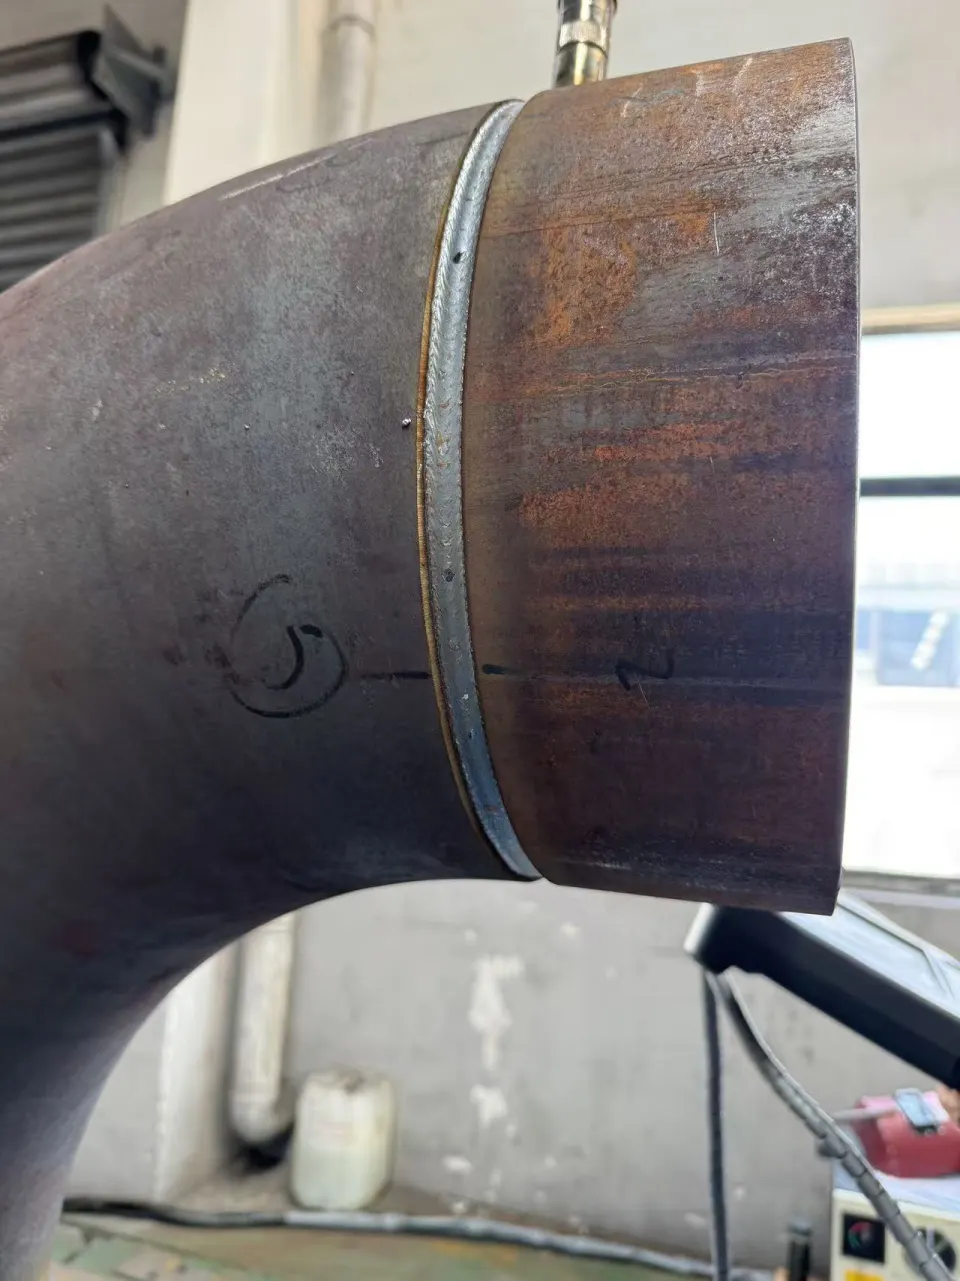
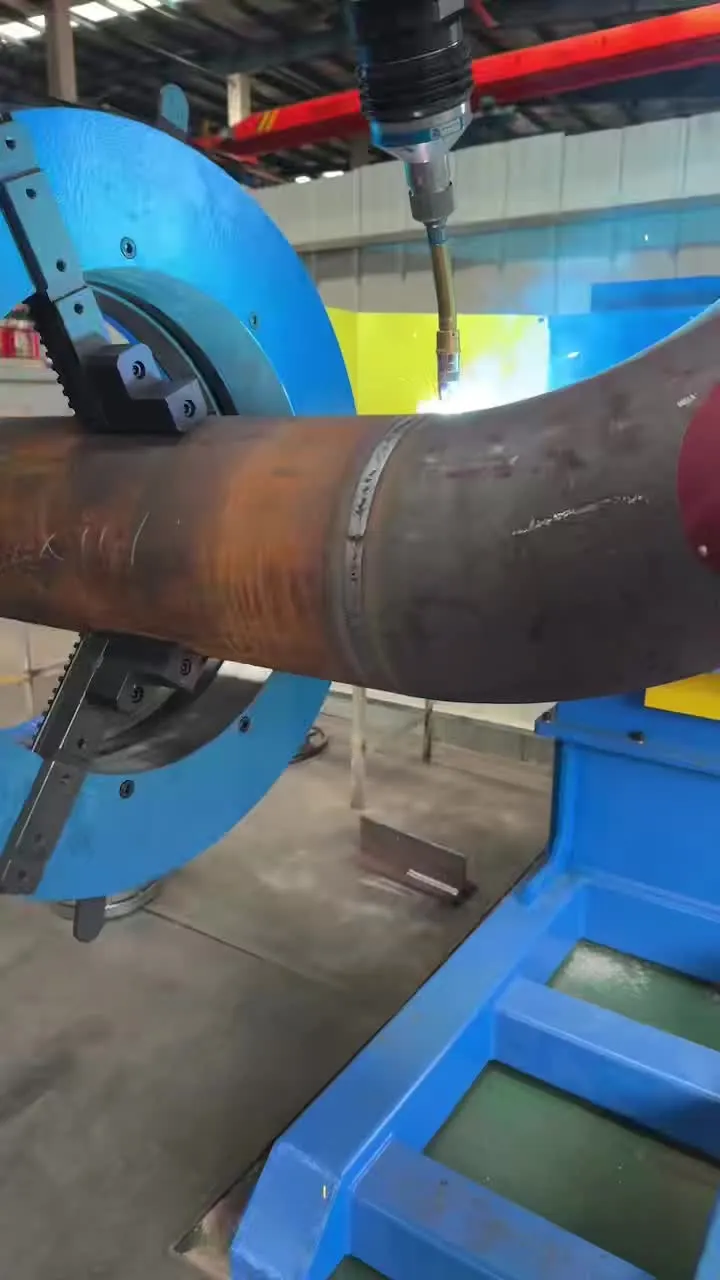
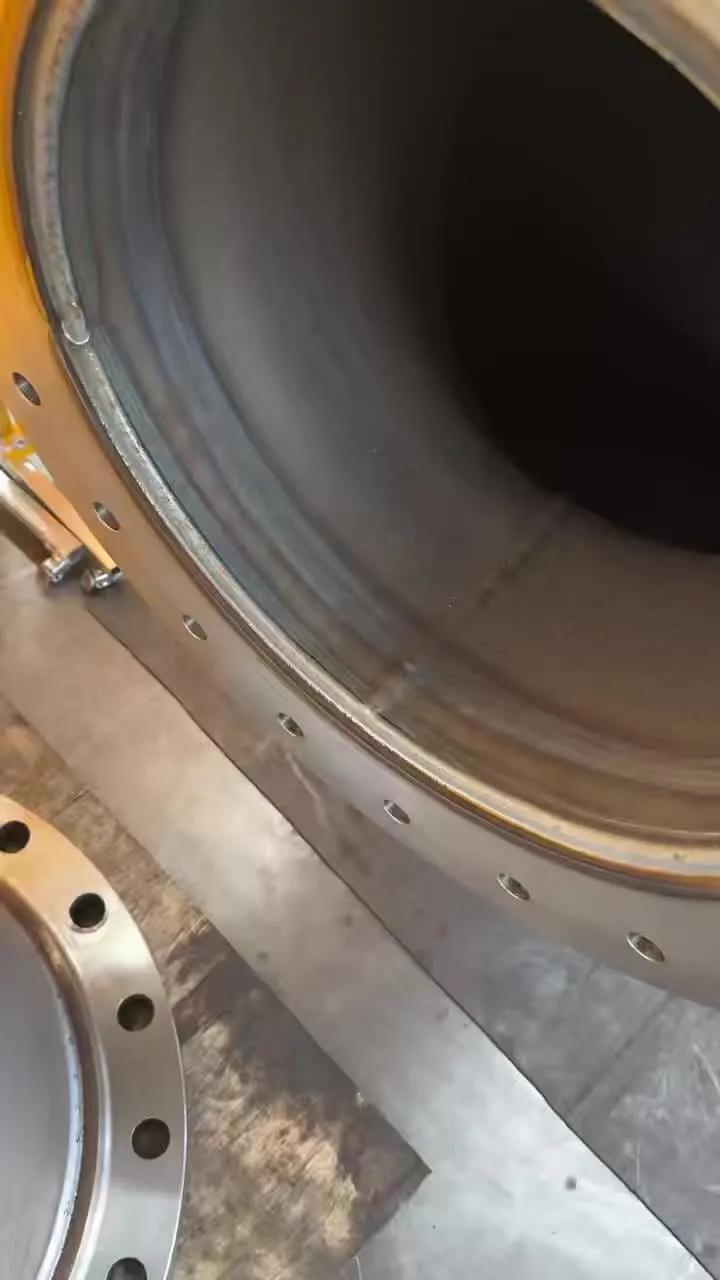
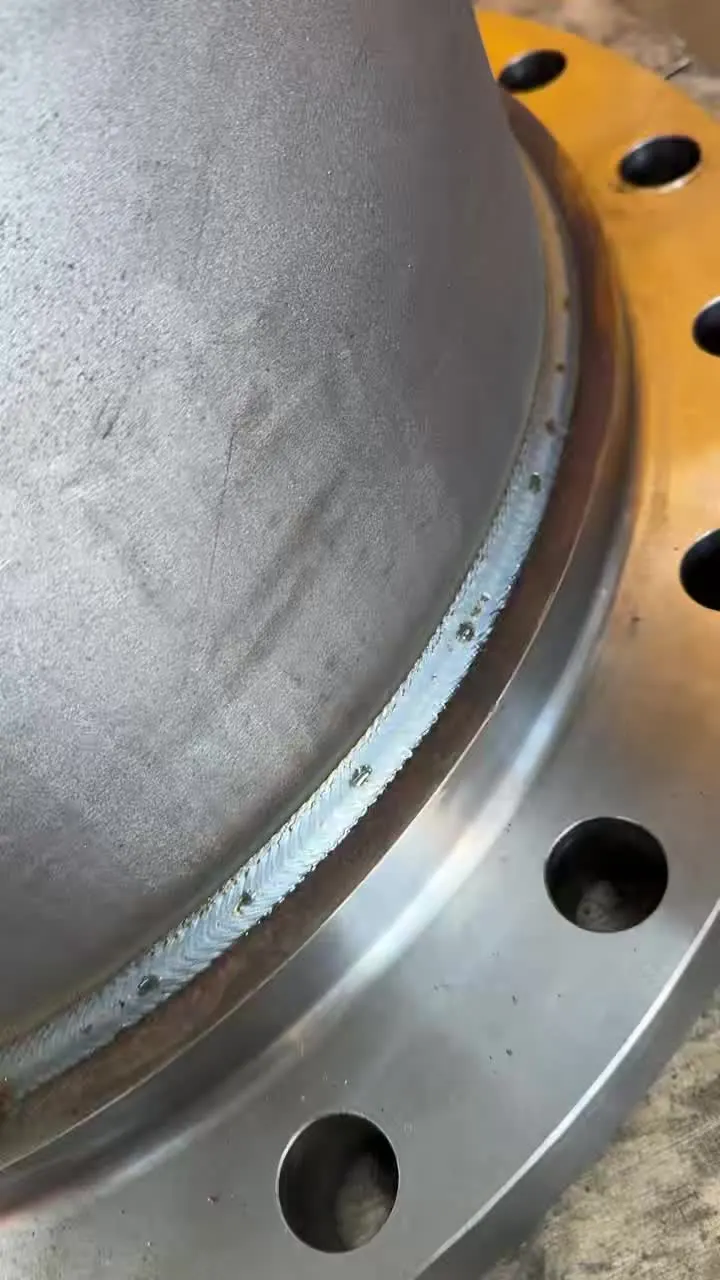
焊缝成形,现场可见
以下照片与视频来自常州海宝焊接工作站的实际加工现场。
提供管径、壁厚、材质、法兰标准、吊耳位置、批量与交付周期,我们可以给出变位机选型、工位布局与单件焊接工时的初步方案。
技术参数依据 FANUC 机器人 + L 型变位机技术协议整理,实际配置以最终合同与技术协议为准;工件尺寸、焊缝形式与节拍需按具体图纸核算。
您的下一个项目, 从这里开始。
告诉我们您的材料、工件及生产需求,一起找到适合的起点。
沟通您的项目