데이터센터 냉각수 배관
데이터센터 냉각 배관용 90° 플랜지 엘보 로봇 용접
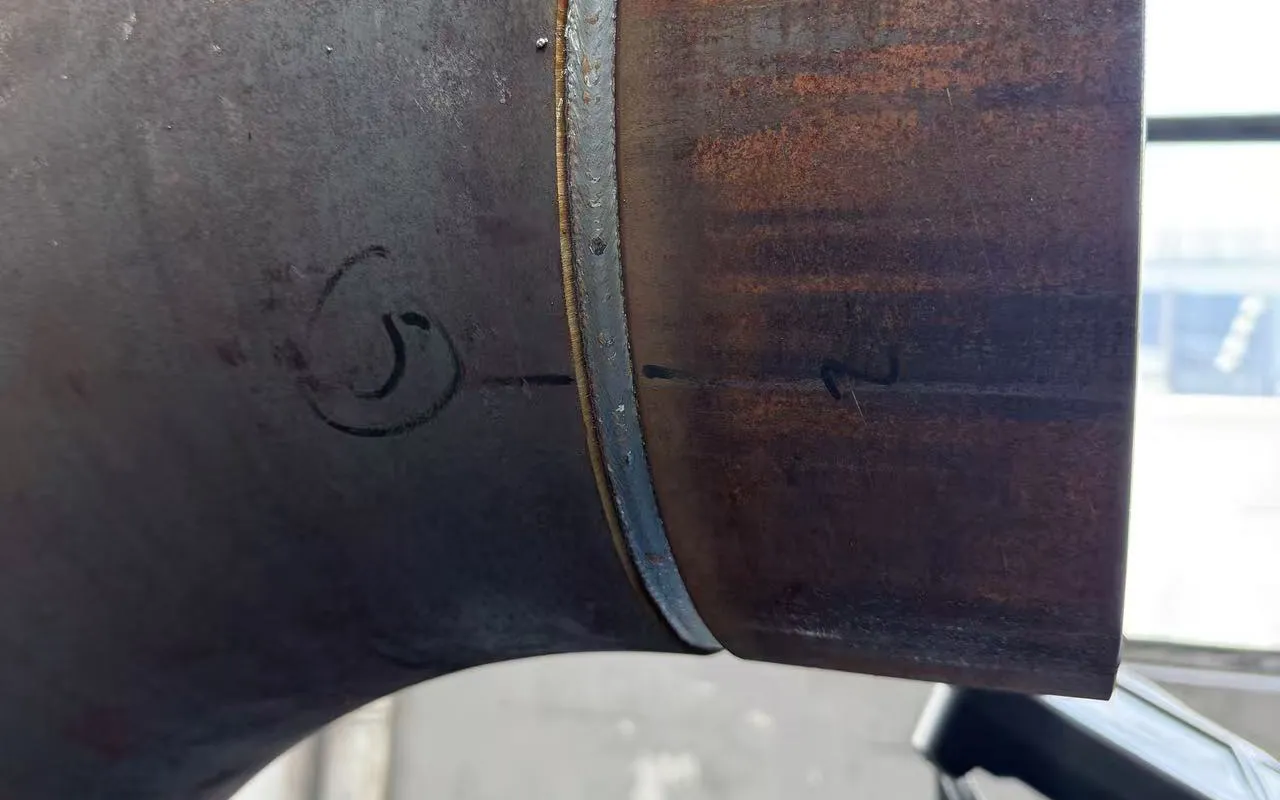
FANUC 로봇과 L형 틸팅 포지셔너로 대구경·후육 90° 플랜지 엘보(러그 포함)의 엘보 본체, 플랜지, 러그 용접을 한 번의 고정으로 완료합니다.
가공 과제
엘보, 플랜지, 러그라는 세 구조가 한 부품에 모여 있습니다. 엘보와 플랜지의 원주 용접선은 수 미터에 이르고, 플랜지와 동체의 두께 차이로 변형이 생기기 쉬우며, 러그 필릿 용접은 방향이 제각각이고, 플랜지 실링면에는 스패터가 묻으면 안 됩니다. 수동 용접은 이음부가 많고 품질이 고르지 않으며 데이터센터 프로젝트의 납기를 따라가기 어렵습니다.
시스템 솔루션
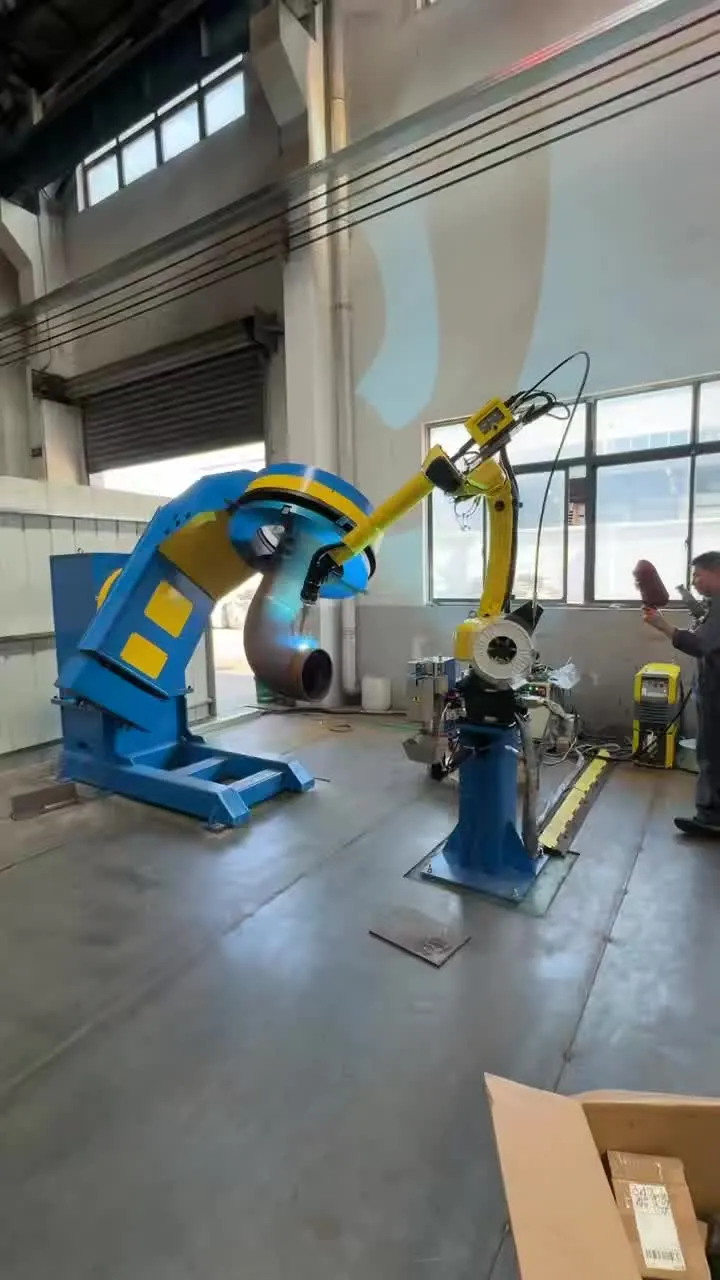
하이바오는 FANUC M-10iD/8L 로봇, 아크 용접 소프트웨어를 갖춘 R-30iB 컨트롤러, 2스테이션 L형 틸팅 포지셔너, PM500 펄스 MAG 용접 전원, TBI 82W 토치를 통합했습니다. 포지셔너가 모든 용접선을 아래보기 자세로 가져오고, 터치 센싱과 아크 트래킹이 용접 중 편차를 보정하며, 원 펄스 원 드롭 이행으로 스패터를 줄입니다.
- 로봇 최대 작업 반경
- 2038mm
- L형 포지셔너 교대 작업
- 2 스테이션
- 16mm 탄소강 평균 용접 속도
- 400mm/min
- 부품당 9700mm 용접 아크 시간
- ≈24.25min
적용 분야
안정적인 컴퓨팅은 냉각수에서 시작됩니다
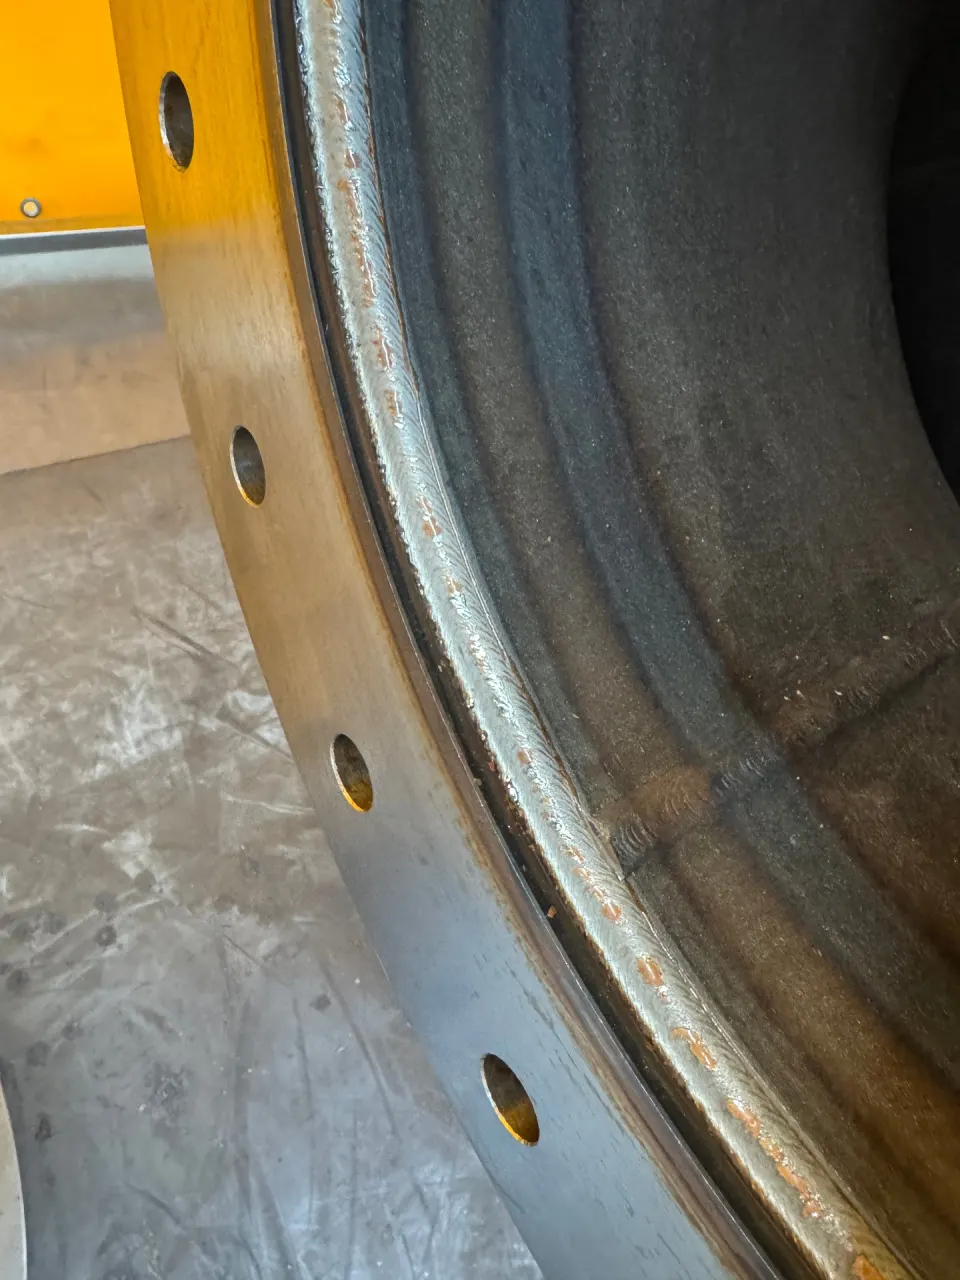
대형 데이터센터에서 발생하는 열은 결국 냉각수 루프가 운반합니다. 칠러, 판형 열교환기, CDU에서 랙 단 장비까지 배관은 고압·대유량으로 상시 운전됩니다. 러그가 달린 90° 플랜지 엘보는 가장 자주 쓰이면서 공정이 가장 까다로운 피팅입니다. 흐름 방향을 바꾸고, 양단 플랜지로 밀봉하며, 러그로 설치와 운반을 지지합니다.
- 대구경·대유량 냉각수가 전산실과 실외 냉열원 사이를 상시 순환
- 플랜지면은 실링면이므로 한 번의 누설이 배관 구간 전체의 재작업으로 이어짐
- 배관 내부의 슬래그와 스패터는 수질을 오염시키고 필터와 열교환기를 막음
- 원주 용접선 하나가 수 미터에 달해 수동으로 균일하게 용접하기 어려움
가공품
이 부품이 어려운 이유
엘보, 플랜지, 러그: 세 가지 구조, 세 가지 이음 형식, 세 가지 입열이 한 부품에 모여 있습니다.
대구경 장거리 원주 용접
원주 길이가 수 미터에 이르러 수동 용접은 여러 번 이어 붙이고 자세를 바꿔야 하므로 품질이 고르지 않습니다.
두께 차이와 열변형
플랜지가 동체보다 훨씬 두꺼워 입열이 집중되면 각변형과 플랜지 휨이 생기고 실링면 평면도에 영향을 줍니다.
흩어진 러그 필릿 용접
러그가 엘보 양쪽에 있고 용접 방향이 제각각이라 아래보기 자세를 유지하려면 부품을 반복해서 돌려야 합니다.
조립 간극과 어긋남
조립 간극과 부품 반복 정밀도는 2mm 이내지만 실제 입고품에는 항상 편차가 있어 로봇이 스스로 용접선을 찾아야 합니다.
실링면 보호
플랜지면에 스패터나 흠집이 생기면 현장에서 연삭이나 재작업이 필요하므로 저스패터 공정이 필수입니다.
생산량 압박
데이터센터 프로젝트는 납기가 짧고 수량이 많아 수동 용접으로는 생산성과 인력을 감당하기 어렵습니다.
시스템 구성
로봇 한 대, L형 포지셔너 한 대
한쪽에서 적재하고 다른 쪽에서 용접합니다. 포지셔너가 로봇과 협조 운전하며 토치 클리닝 장치와 안전 방호를 갖춥니다.
FANUC M-10iD/8L
로봇
최대 작업 반경 2038mm, 중공 손목으로 케이블 내장.
FANUC R-30iB (B 캐비닛)
컨트롤러
128MB Flash / 128MB DRAM, DeviceNet 및 Process I/O.
Touch Sensing / TAST
아크 용접 소프트웨어
용접선 탐색, 아크 트래킹, 다층 다패스, 아크 전압 보정, 외부축 협조 운전.
L형 틸팅 포지셔너
포지셔너
2스테이션 교대 작업, 한 번의 고정으로 모든 용접 완료.
하이바오 PM500
용접 전원
SFP 원 펄스 원 드롭 펄스 MAG 전원, VR11000 외부 송급기.
TBI 82W (독일)
토치
사용률 100%, 혼합가스 400A / CO₂ 500A, 약 0.46kg.
포지셔너
모든 용접선을 알맞은 자세로
원주 용접선, 러그 필릿, 플랜지 내외면 용접은 방향이 모두 다릅니다. 포지셔너가 각 용접선을 가장 안정적인 자세로 돌려 놓습니다.
틸트축: 용접선을 수평으로
원주 용접선을 아래보기 자세로 기울여 용융지를 안정시키며, 이것이 균일한 비드의 전제입니다.
회전축: 연속 원주 용접
포지셔너가 회전하고 로봇이 미세 보정해 토치 각도를 일정하게 유지하고 재아크를 피합니다.
2스테이션: 용접과 적재 병행
1번 스테이션이 용접하는 동안 작업자는 2번 스테이션에 다음 부품을 올리고 고정합니다.
한 번의 고정으로 전체 용접
원주 용접, 플랜지 필릿, 러그 용접을 하나의 지그에서 끝내 재고정 오차와 크레인 작업을 줄입니다.
작업 흐름
한 사이클, 여덟 단계
작업자는 작업 지시서에 따라 조작함에서 사이클을 시작하고, 나머지는 로봇과 포지셔너가 수행합니다.
01
부품 적재
크레인·위치 결정
엘보를 지그에 올리고 위치 결정 핀과 지지면으로 자리를 잡습니다.
02
고정
공압 클램핑
클램프 실린더가 플랜지면과 동체를 동시에 고정합니다.
03
프로그램 선택
프로그램 번호
부품 형번에 맞는 프로그램을 선택하고 토치 자세와 조건을 확인합니다.
04
확인
오류 방지
부품과 프로그램, 보호 가스, 와이어 잔량, 토치 클리닝 상태를 점검합니다.
05
시작
협조 시작
로봇과 포지셔너가 함께 움직여 용접선 탐색과 아크 스타트에 들어갑니다.
06
탐색 및 루트
Touch Sensing
와이어가 기준점을 터치해 편차를 보정한 뒤 루트 패스를 용접합니다.
07
충전 및 커버
TAST 트래킹
아크 트래킹이 실시간으로 편차를 보정하며 커버 패스까지 쌓아 올립니다.
08
복귀 및 전환
사이클
로봇이 원점으로 돌아가 2번 스테이션으로 이동하고 작업자는 부품을 내립니다.
용접 공정
로봇이 스스로 용접선을 찾습니다
원주 용접선은 입열로 수축하고 움직입니다. 용접선 탐색과 트래킹으로 로봇이 용접 중 경로를 보정합니다.
Touch Sensing
용접선 탐색
와이어 끝이 두 기준점을 터치해 실제 편차를 측정하고 아크 시작 위치를 보정해 조립 편차를 흡수합니다.
TAST
아크 트래킹
위빙 중 용접 전류를 감시해 양방향으로 경로를 조정하고, 첫 패스 정보를 다층 용접에 활용합니다.
SFP 원 펄스 원 드롭
펄스 MAG 용접
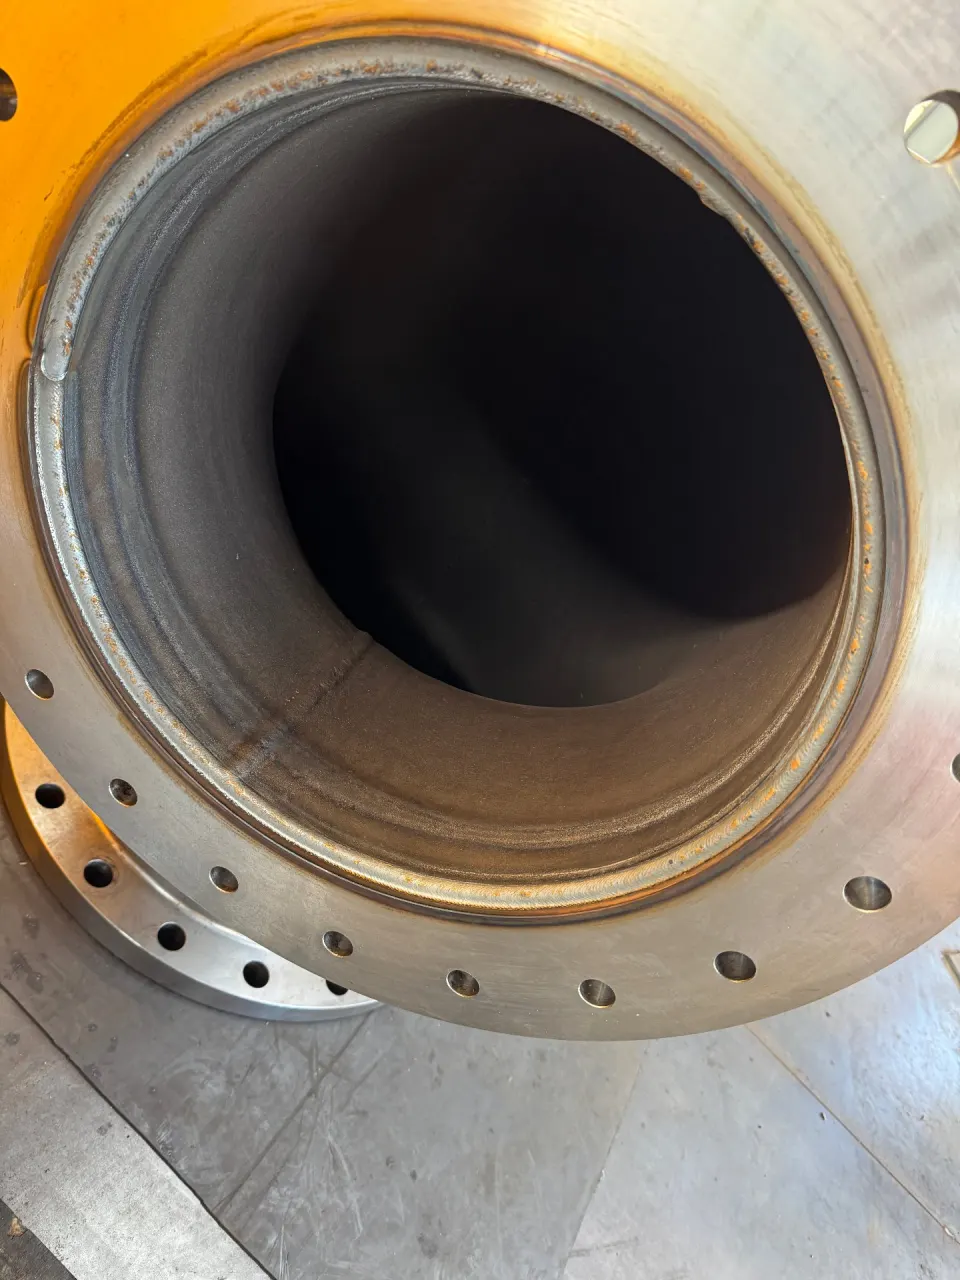
펄스마다 용적 하나를 이행해 입열이 낮고 아크 지향성이 좋습니다. 스패터가 크게 줄어 플랜지면 추가 연삭이 필요 없습니다.
Multi-pass
다층 다패스와 전압 보정
패스별로 입열을 제어해 변형을 줄이고, 아크 전압 감지로 돌출 길이 변화를 보정해 층간 융합을 확보합니다.
Clean unit
토치 클리닝
리밍, 와이어 절단, 스패터 방지제 분사를 한 위치에서 자동 수행해 8시간 연속 용접을 지원합니다.
Safety
충돌 방지와 안전
고감도 충돌 감지와 토치 충돌 센서가 즉시 정지시키고, 안전 펜스와 경광등으로 사람과 설비를 분리합니다.
현장 조건
먼저 확인할 네 가지 현장 조건
로봇 용접은 전원, 공기, 기초에 명확한 요구 사항이 있습니다. 미리 확인하면 설치 단계의 재작업을 피할 수 있습니다.
전원
- AC 380V ±10%, 3상
- 50Hz ±1Hz
- 동력 전원 1종 접지
- 용접기와 로봇은 분전반에서 별도 인출
압축 공기
- 0.5–0.7 MPa
- 출구 관경 1인치
- 노점 -40℃, 입자 ≤0.1μm
- 유분 ≤0.01 mg/m³
기초
- 다짐 기초, 압축 강도 >0.12 MPa
- 콘크리트 바닥 >23 MPa
- C30 이상 콘크리트 권장
- 로봇과 포지셔너 앵커 위치 확보
환경
- 운전 온도 0–45℃
- 온도 변화 1.1℃/min
- 상대 습도 20%–75% RH, 결로 없음
- 단기(1개월 이내) 95% RH 이하
납품과 서비스
안정적으로 생산하는 공정을 납품합니다
도면 검토
조립도와 부품도를 바탕으로 설계하고 함께 검토해 로봇 작업 범위, 전원과 토치 용량, 지그 적합성을 확인합니다.
설치 및 검수
하이바오 엔지니어가 로봇, 컨트롤러, 용접기를 연결·시운전하고 기술 협약 기준으로 검수합니다.
교육
1–2일 현장 교육으로 티칭 프로그래밍, 조작, 유지보수를 다루며 최소 3명이 독립적으로 운전할 수 있게 합니다.
용접 조건 패키지
탄소강·스테인리스 엘보용 프로그램과 루트, 충전, 커버 조건 및 탐색·트래킹 감도 설정을 제공합니다.
안전
안전 펜스는 하이바오가 설계·제작하며, 로봇 작동 중에는 작업자 외 누구도 펜스 안에 들어갈 수 없습니다.
포장 및 운송
하이바오가 포장과 운송을 맡고 도착 후 개봉 검수와 설치 위치 지도를 지원합니다.
현장
현장에서 본 용접 결과
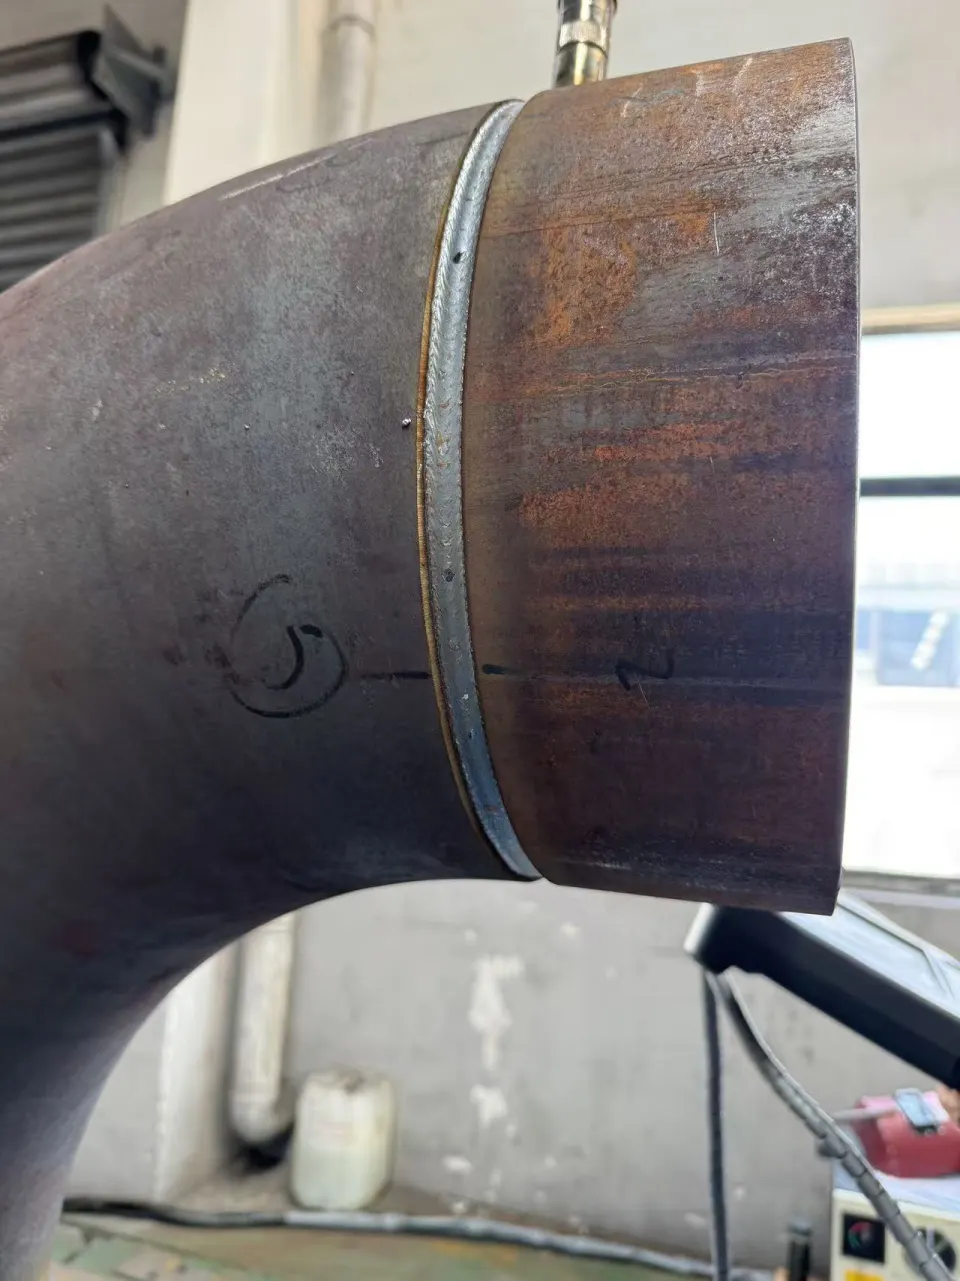
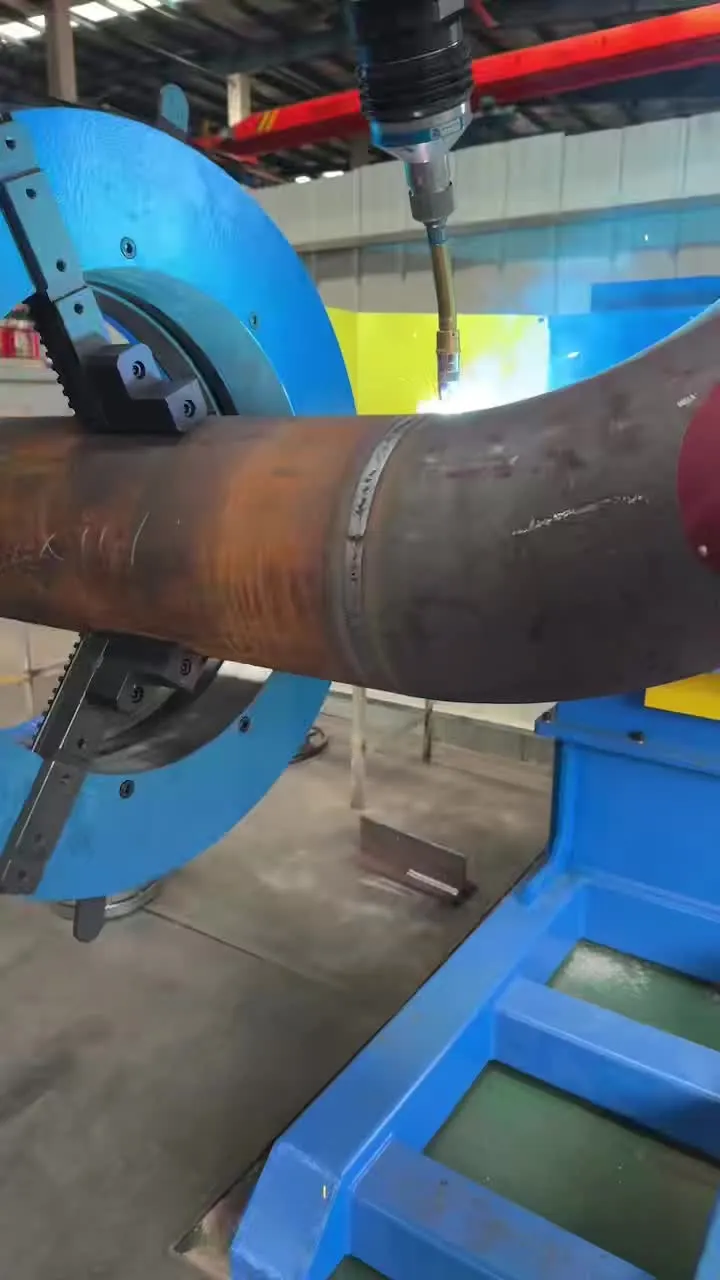
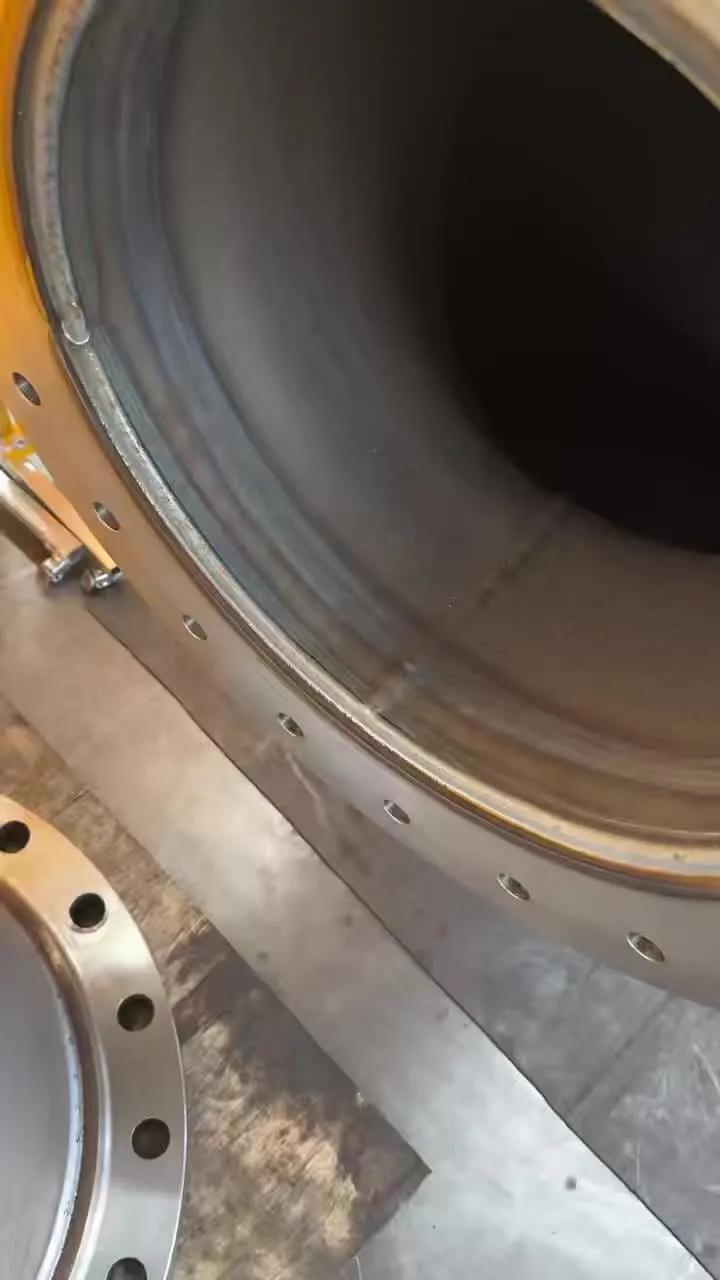
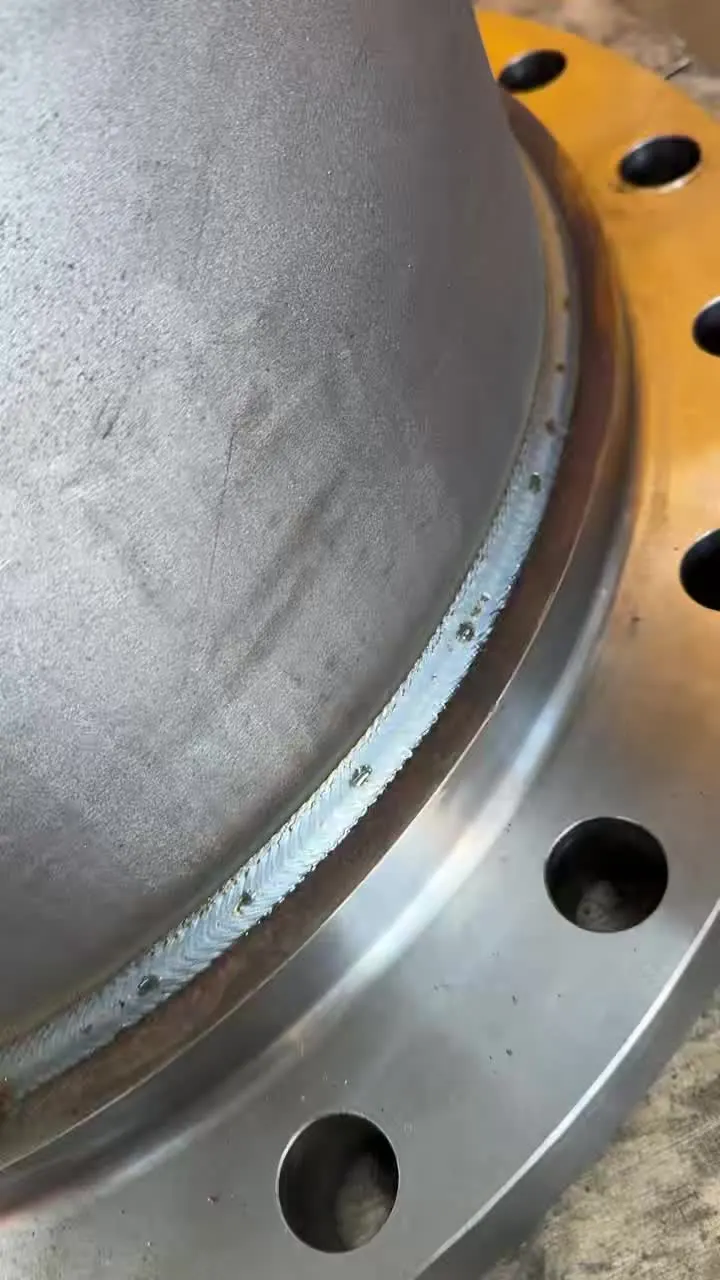
하이바오 용접 셀의 실제 생산 현장에서 촬영한 사진과 영상입니다.
관경, 두께, 재질, 플랜지 규격, 러그 위치, 수량과 납기를 알려 주시면 포지셔너 선정, 셀 배치, 부품당 용접 시간을 포함한 초기 방안을 제안해 드립니다.
기술 데이터는 FANUC 로봇 + L형 포지셔너 기술 협약을 바탕으로 정리했으며 최종 구성은 계약에 따릅니다. 부품 치수, 용접 형식, 사이클 타임은 실제 도면으로 산정합니다.
어떤 제품을 만들고 계신가요?
소재, 가공품, 생산 요구 사항을 알려주세요. 실현 가능한 출발점을 함께 찾아보겠습니다.
프로젝트 상담