우시 융젠 금속 · 냉동 부품 제조
우시 융젠 금속에 납품한 리시버 / 오일 분리기 로봇 용접 셀
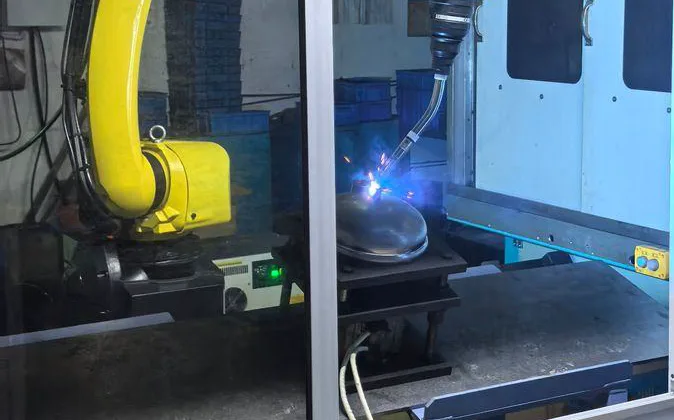
부품 분석, 지그 설계부터 공장 사전 시운전, 현장 연동 시운전, 작업자 교육까지 전 과정을 납품했습니다. FANUC 로봇과 회전 포지셔너가 리시버와 오일 분리기의 길이 방향 용접, 경판 원주 용접, 노즐 필릿, 다리 용접을 수행합니다.
가공 과제
리시버와 오일 분리기는 압력용기라 모든 용접부가 기밀 시험을 통과해야 합니다. 박판 원주 용접은 수동으로 하면 쉽게 용락되고, 노즐 교차 용접부에는 기공과 융합 불량이 생기기 쉬웠습니다. 규격이 많고 배치가 작아 품목을 바꿀 때마다 다시 정렬하고 시험 용접해야 했으며, 용접공마다 비드 폭과 덧살이 달라 후공정 연마량이 줄지 않았습니다.
시스템 솔루션
셀은 세 가지 목표에 맞춰 구성했습니다. 원주 용접을 한 번에 연속으로 끝내고, 노즐 경로를 재현 가능하게 하며, 박판의 입열을 제어하는 것입니다. FANUC M-10iD 로봇과 외부축으로 연동되는 회전 포지셔너에 MEGMEET Artsen Plus MIG/MAG 전원과 독일 TBI 토치를 조합했고, 셀 전체를 관찰창과 안전문이 있는 방호 부스로 감쌌습니다.
- 로봇 + 회전 포지셔너
- 1 셀
- 리시버 / 오일 분리기 / 기액 분리기
- 3 종
- 포지셔너 회전, 원주 용접 한 번에
- 360°
- 길이 방향 / 경판 원주 / 노즐 필릿 / 다리
- 4 종
- 부스로 아크 빛과 스패터 차단
- 밀폐형
고객 배경
기밀 시험을 통과해야 하는 박판 압력용기
우시 융젠 금속제품 유한공사는 냉동·공조 부품을 생산합니다. 주요 부품은 리시버, 오일 분리기, 기액 분리기로, 얇은 동체에 양쪽 경판과 여러 개의 노즐이 붙습니다. 프로젝트의 목표는 원주 및 노즐 용접부의 기밀성, 비드 형상의 일관성, 다규격 품목 전환 효율이었습니다.
- 부품: 리시버, 오일 분리기, 기액 분리기
- 구조: 박판 동체 + 양쪽 경판 + 여러 노즐
- 용접 방식: MIG/MAG 가스 실드 용접
- 상태: 납품 완료, 설치·시운전 후 생산 투입
프로젝트 개요
납품 내용
- 고객
- 우시 융젠 금속제품 유한공사
- 업종
- 냉동 / 공조 부품 제조
- 납품 범위
- FANUC M-10iD 로봇, R-30iB Mate Plus 컨트롤러, 회전 포지셔너, MIG/MAG 전원, TBI 토치, 완전 밀폐형 방호 부스
- 서비스
- 부품 분석 → 지그 설계 → 공장 사전 시운전 → 현장 시운전 → 교육 및 검수
납품 전
고객이 겪던 네 가지 문제
얇은 동체, 타원형 경판, 여러 개의 노즐이 모두 한 압력용기에 용접됩니다.
박판 원주 용접, 수동으로는 쉽게 용락
동체가 얇고 동체와 경판의 원주 용접선이 길어 열이 집중됩니다. 전류가 조금만 높으면 용락되고, 조금만 낮으면 용입이 부족해 용접공의 손끝에 전적으로 의존했습니다.
노즐 교차 용접부의 기밀성은 운에 좌우
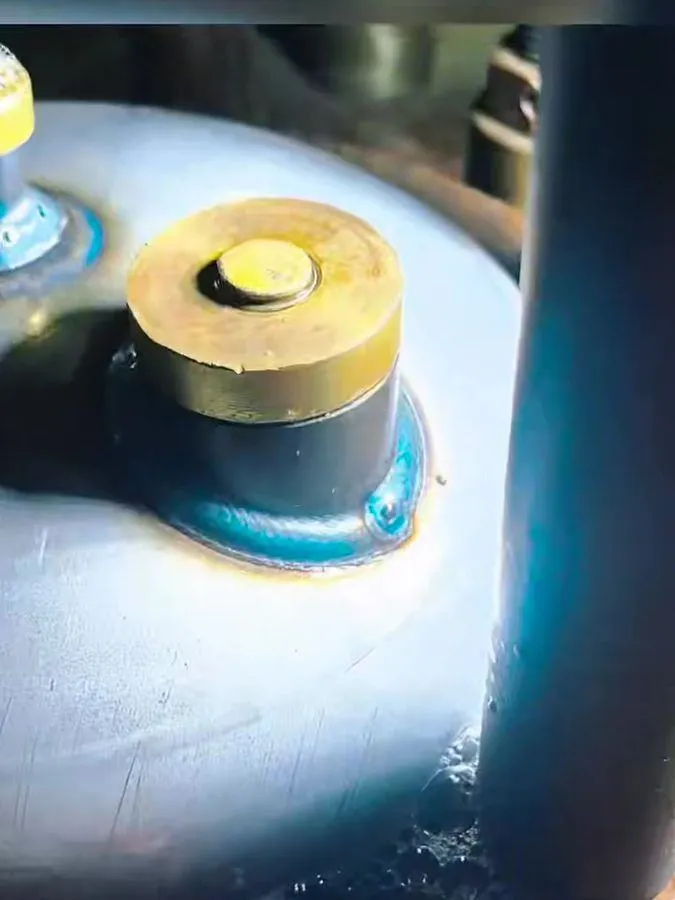
노즐은 경판과 동체에 3차원 곡선으로 만납니다. 수동 용접은 토치를 돌리면서 각도도 바꿔야 해 기공과 융합 불량이 생기기 쉬웠고, 기밀 시험에서 새면 잘라내고 다시 용접해야 했습니다.
다규격 소량 생산, 높은 전환 비용
직경과 길이가 다른 리시버를 번갈아 생산하면서, 규격이 바뀔 때마다 다시 정렬하고 시험 용접해야 했습니다. 준비 시간이 용접 시간보다 긴 경우도 많았습니다.
들쭉날쭉한 비드, 많은 연마
같은 근무조라도 사람마다 비드 폭과 덧살이 달라, 산세와 도장 전 연마량이 줄지 않았습니다.
시스템 구성
로봇 1대, 회전 포지셔너 1대
부품은 포지셔너 위에서 연속 회전하고, 로봇은 항상 아래보기 자세를 유지하며, 셀 전체는 방호 부스 안에 있습니다.
FANUC
로봇 시스템
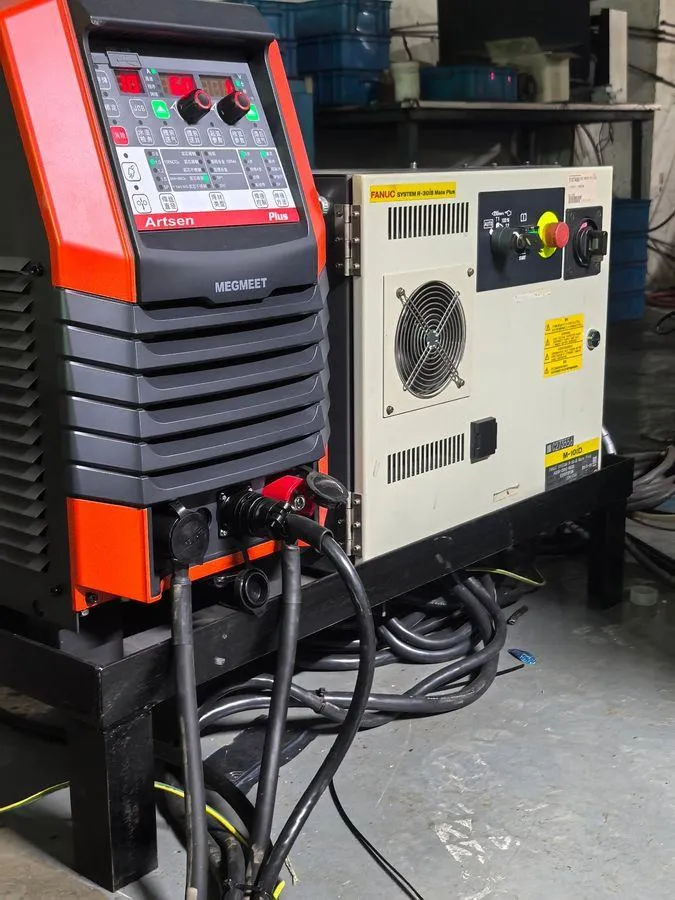
FANUC M-10iD 로봇; R-30iB Mate Plus 컨트롤러 및 케이블; 아크 용접 소프트웨어(터치 센싱, 아크 트래킹); 컬러 티치 펜던트.
창저우 하이바오
포지셔너 및 지그
로봇 외부축과 연동되는 회전 포지셔너; 동체 직경과 경판 형식에 맞춘 퀵 체인지 지그로 회전 중심과 용접선의 동심을 유지합니다.
MEGMEET
용접 시스템
MEGMEET Artsen Plus MIG/MAG 전원; 송급 장치; 가스 감지 스위치, 감압 밸브, 유량계; 가스 호스 및 제어 케이블.
독일 TBI
토치 패키지
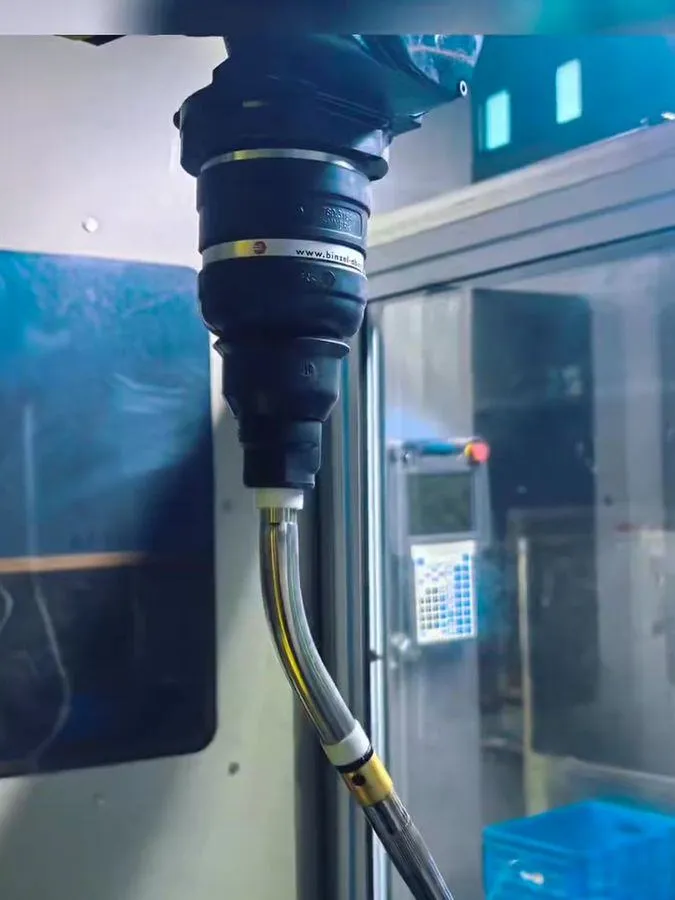
중공 손목 배선 방식의 TBI 로봇 토치; 토치 케이블 및 충돌 보호.
창저우 하이바오
안전 및 통합
완전 밀폐형 방호 부스(알루미늄 프로파일 프레임 + 투명 관찰창); 안전문, 비상 정지, 경광등; 포장·운송, 설치·시운전, 교육 및 검수.
납품 과정
설비 도착은 시작일 뿐
실제로 잘 쓰이는지는 시운전과 교육이 결정합니다.
01
부품 및 공정 분석
동체 직경, 두께, 경판 형식, 노즐 위치에 따라 용접 목록을 정리하고 용접 순서, 포지셔닝 방식, 파라미터 범위를 정합니다.
02
지그 설계
규격별 퀵 체인지 지그로 회전 중심과 용접선의 동심을 유지하고 정렬 시간을 줄입니다.
03
제작 및 공장 사전 시운전
창저우 하이바오 공장에서 셀을 조립하고 연동 시운전과 시험 용접을 마친 뒤, 비드 품질과 성능을 확인하고 출하합니다.
04
현장 설치 및 연동 시운전
로봇과 포지셔너의 협조를 교정하고 터치 센싱과 아크 트래킹을 조정한 뒤 기술 협약 지표를 항목별로 검증합니다.
05
작업자 교육 및 인계
티칭 프로그래밍, 프로그램 호출, 지그 교체, 일상 유지보수를 교육하고 기술 협약에 따라 항목별로 검수한 뒤 인계합니다.
생산 투입 후
실제 운전 성과
좋은 설비인지는 3개월 뒤에도 안정적으로 생산하고 있는지로 판단합니다.
원주 한 바퀴에 용접 하나, 적은 이음부
포지셔너가 연속 회전하는 동안 로봇이 아래보기 자세로 원주 전체를 용접합니다. 수동 용접처럼 아크를 여러 번 끊었다 다시 켜는 이음부가 없어 기밀 시험 1차 합격률이 뚜렷하게 올랐습니다.
일정한 노즐 필릿 용접
교차선의 3차원 경로를 프로그램이 보장하므로 모든 노즐 용접부의 폭과 덧살이 같고, 더 이상 용접공의 손기술에 의존하지 않습니다.
박판도 쉽게 용락되지 않음
용접 파라미터가 회전 속도와 연동되어 입열이 안정적으로 제어되고, 박판 동체의 함몰과 용접 변형이 뚜렷하게 줄었습니다.
품목 전환은 프로그램으로
규격마다 해당 프로그램과 지그 설정을 불러옵니다. 품목 전환이 "다시 정렬하고 시험 용접"에서 "지그 교체 + 프로그램 선택"으로 바뀌었습니다.
현장 사진
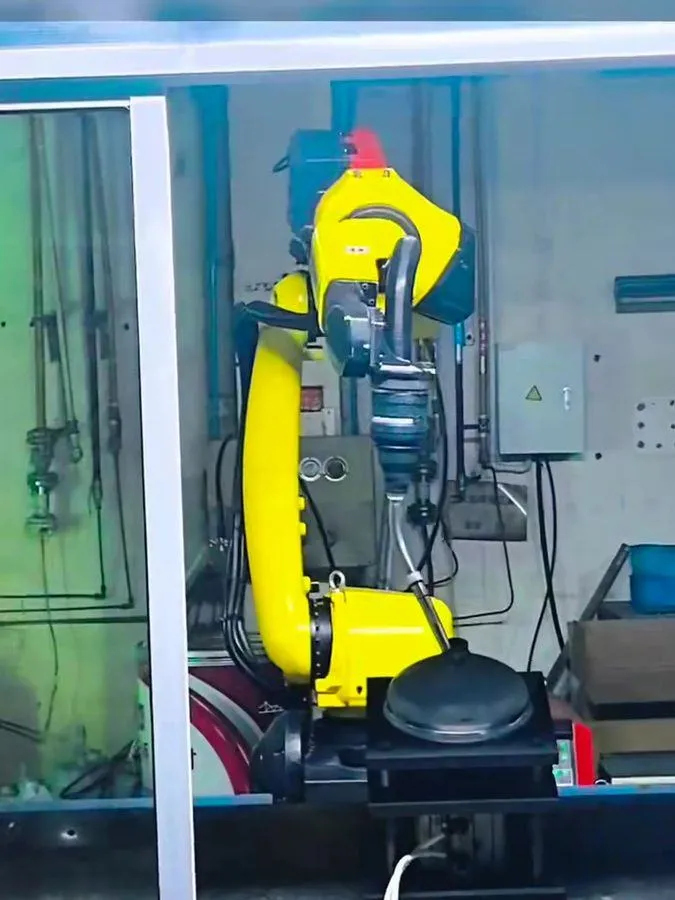
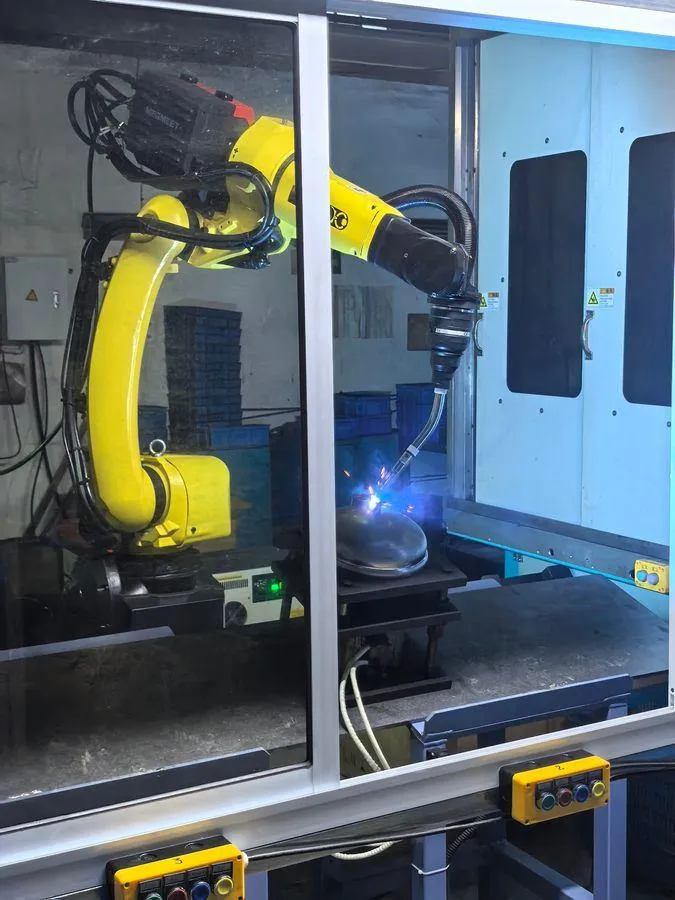
동체, 경판, 노즐 모두 로봇이 용접
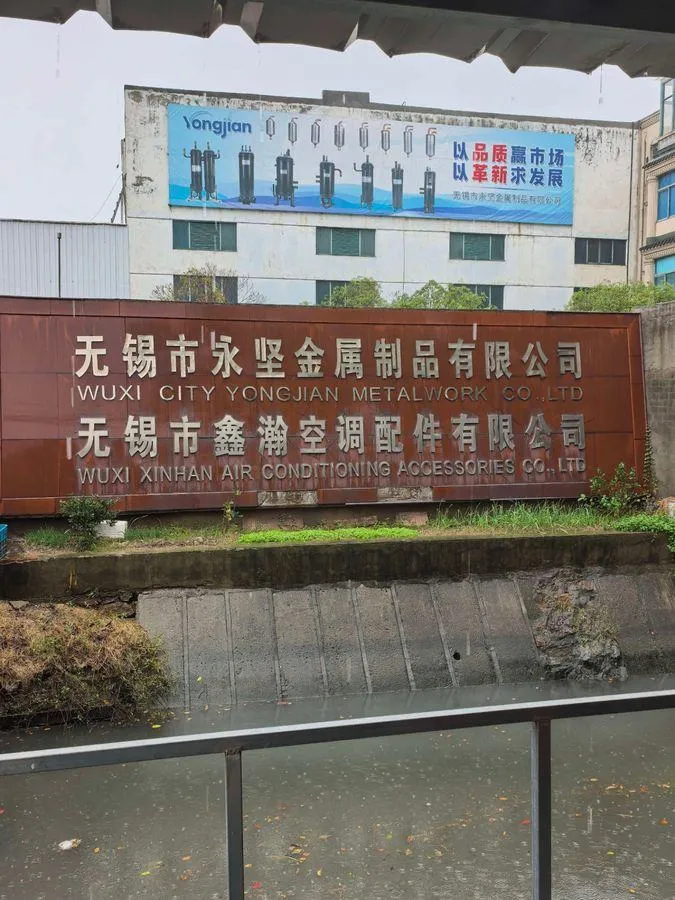
우시 융젠 금속의 실제 생산 현장 사진입니다. 리시버와 오일 분리기의 동체, 경판, 노즐 용접은 모두 로봇이 수행합니다.
고객 피드백
고객의 평가
이런 박판 동체는 용락과 기밀 불량이 가장 걱정입니다. 시운전 후로는 원주 용접이 한 바퀴 내내 고르게 나오고 노즐 필릿 용접도 안정적이라 기밀 시험이 훨씬 수월해졌습니다. 규격을 바꿀 때도 프로그램을 고르고 지그만 바꾸면 되니 예전 수동 세팅보다 훨씬 빠릅니다.
귀사 업종의 유사 사례가 궁금하신가요? 동체 직경, 두께, 소재, 경판 형식, 노즐 위치, 배치 수량과 납기를 보내 주시면 포지셔너 선정, 스테이션 배치, 용접 공정에 대한 초기 방안을 드립니다.
이 페이지의 설비 모델은 현장 명판과 사진을 바탕으로 정리했습니다. 부품 치수, 두께, 사이클 타임은 실제 도면으로 산출해야 하며, 최종 구성은 계약서와 기술 협약을 따릅니다.
어떤 제품을 만들고 계신가요?
소재, 가공품, 생산 요구 사항을 알려주세요. 실현 가능한 출발점을 함께 찾아보겠습니다.
프로젝트 상담