江阴东鑫管件 · 管件制造
90° 法兰弯头机器人焊接工作站交付江阴东鑫管件
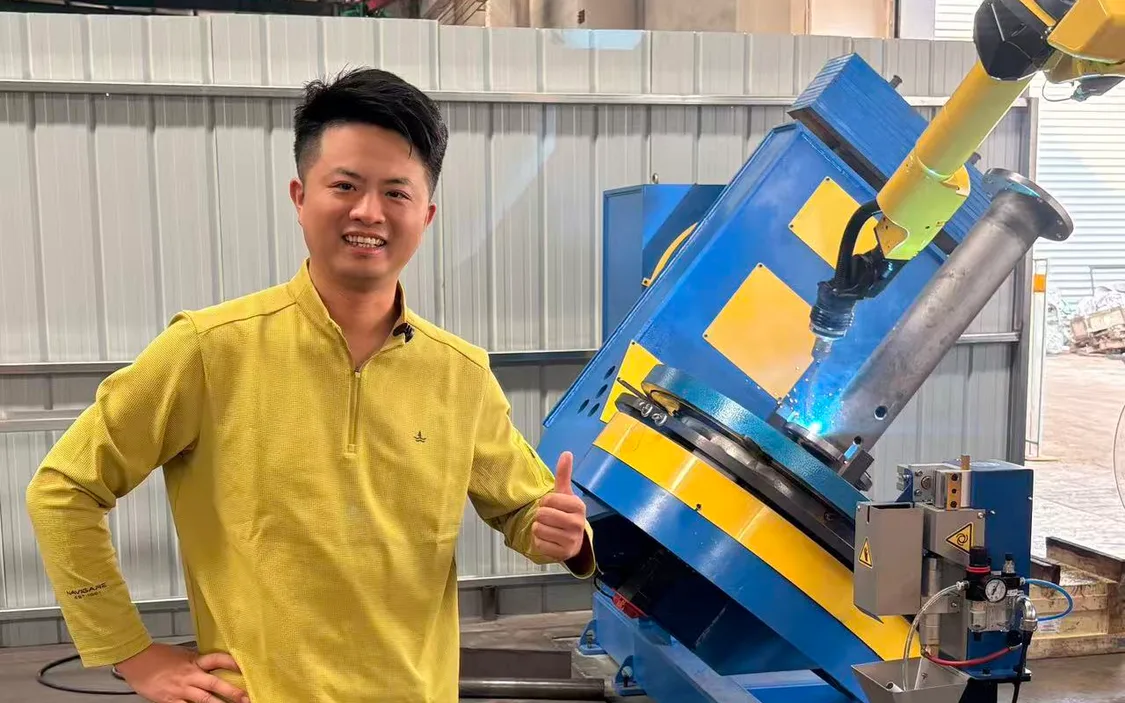
从方案设计、厂内预调试到现场联动调试与操作培训的全流程交付:一台 FANUC 机器人配合 L 型双工位变位机,一次装夹完成弯头、法兰与吊耳全部焊缝。
加工任务
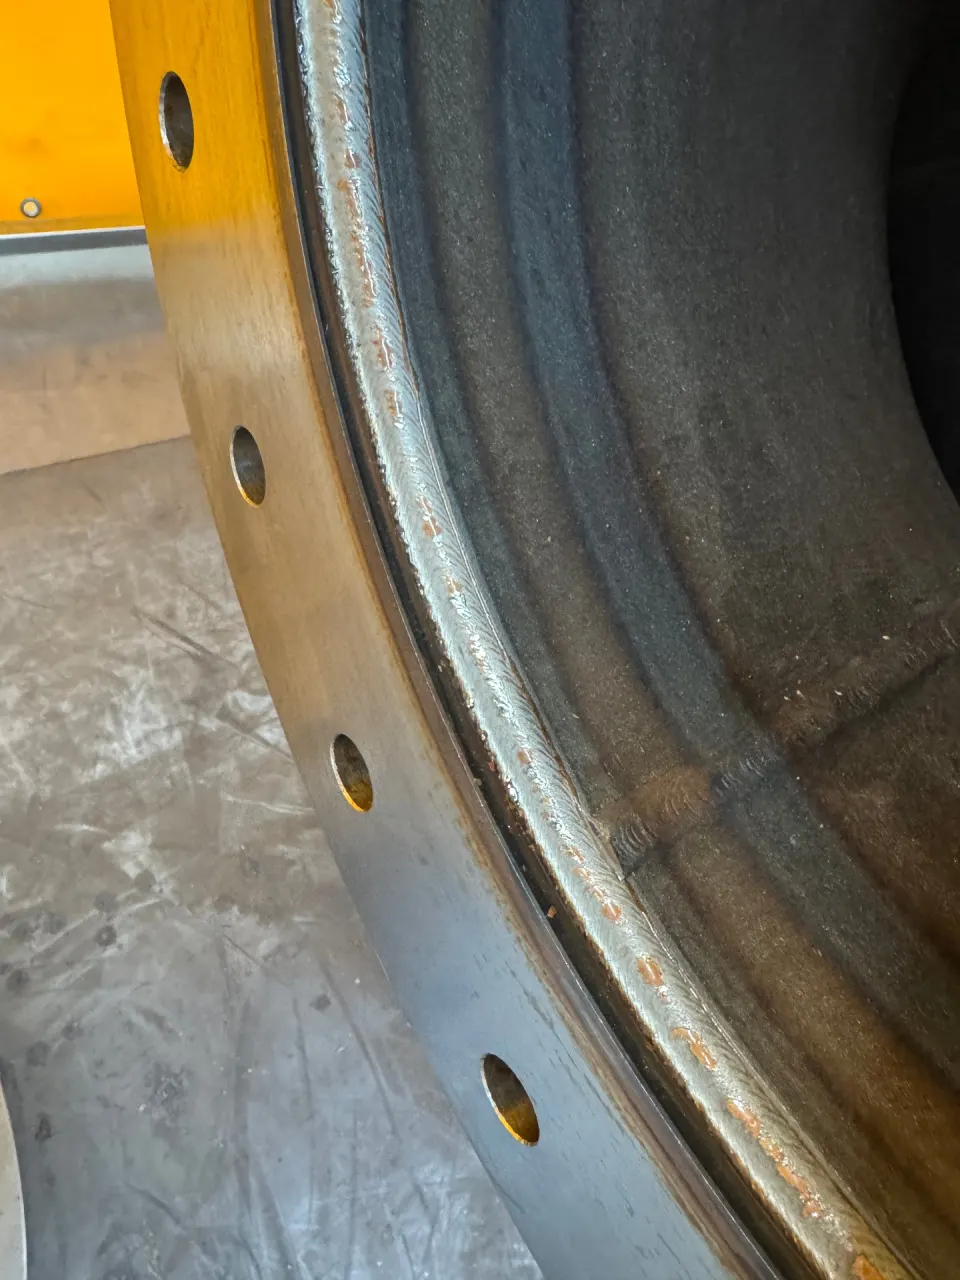
弯头、法兰、吊耳三种结构、三种焊缝形式集中在同一个零件上。大口径环缝靠人工焊接,接头多、成形不稳定;法兰密封面沾上飞溅就要打磨返工;吊耳分散需要反复翻身;熟练焊工难招,产能受制于人。
系统方案
常州海宝交付 FANUC M-10iD/8L 机器人、R-30iB 控制器与弧焊软件包、L 型双工位翻转变位机、PM500 脉冲气保焊电源和 TBI 82W 焊枪。双工位交替作业,焊缝寻位与电弧跟踪自动补偿来料偏差,脉冲一脉一滴工艺降低飞溅。
- L 型变位机交替作业
- 2 工位
- 机器人最大运动半径
- 2038mm
- 16mm 碳钢平均焊速
- 400mm/min
- 单件 9700mm 焊长
- 24.25min
- 经培训可独立操作
- 3 人
客户背景
大口径厚壁弯头, 环缝质量要稳定
江阴东鑫管件生产管道元件,主要工件是带吊耳的 90° 法兰弯头,材质包括碳钢、不锈钢,口径大、壁厚厚。项目要解决三件事:环缝成形一致性、法兰密封面保护、产能与用工。
- 工件:90° 法兰弯头(带吊耳),大口径厚壁
- 材质:碳钢、不锈钢等
- 焊接方式:脉冲气体保护焊,混合气 80%Ar+CO₂
- 项目状态:已交付,安装调试完成并投入生产
项目档案
这个项目交付了什么
- 客户名称
- 江阴东鑫管件
- 所属行业
- 管件制造 / 管道元件
- 交付内容
- 机器人本体、控制器、L 型双工位变位机、焊接电源、焊枪、安全防护
- 服务方式
- 方案设计 → 厂内预调试 → 现场安装调试 → 培训验收
交付前
客户遇到的四个问题
弯头 + 法兰 + 吊耳,三种结构、三种焊缝形式,全集中在同一个零件上。
大口径环缝靠人工,接头多
弯头与法兰的对接环缝周长长,人工需要多次变位、多次起弧收弧,接头质量与成形一致性难以稳定。
法兰密封面飞溅,打磨返工
法兰密封面一旦粘上飞溅或划伤,现场就得打磨甚至返工,直接影响交付周期。
吊耳分散,反复翻身
吊耳分布在弯头两侧,焊缝方向各异,需要工件反复翻转才能保持平焊姿态,辅助工时占比高。
熟练焊工难招,产能受制于人
厚壁件劳动强度大,产量与质量高度依赖焊工状态,扩产时最难解决的是人。
方案配置
一台机器人, 一台 L 型变位机
双工位交替,一次装夹完成全部焊缝。
常州海宝
机器人系统
FANUC M-10iD/8L 机器人本体;R-30iB 控制器 B-CAB 型柜及控制电缆;弧焊软件包(焊缝寻位、电弧跟踪);彩色示教器及 20m 柔性电缆;L 型机器人翻转变位机(双工位)。
常州海宝
焊接系统
PM500 专用气保焊电源;外置送丝机 VR11000;保护气检测开关、减压阀、流量计;气管与控制电缆。
德国 TBI
焊枪套件
TBI 82W 焊枪(机器人中空手腕);安装模块及夹丝机构;枪缆与支架。
Master Hyper
电气与安全
PMC 软件编程;电气控制柜与控制电缆;三色报警灯、蜂鸣器双重报警;锁紧气缸、电磁阀、气管接头;安全防护围栏。
Master Hyper
系统集成
包装、运输及保险;安装、调试及验收;培训至少 3 名员工可独立操作。
交付过程
设备到厂只是开始
真正决定好不好用的是调试与培训。
01
需求对接与工件分析
确认管径、壁厚、材质、法兰标准、吊耳位置与批量,核算焊缝长度与节拍。
02
方案设计与图纸会审
提供总成图与零件图,双方就机器人动作范围、电源与焊枪容量、夹具配合逐项确认,形成审查纪要。
03
厂内制造与预调试
工作站先在常州海宝厂内完成装配与联动调试,确认基本动作与设备性能后再发运。
04
现场安装与联动调试
机器人本体、控制柜、焊机连接与外部轴协同参数标定,按技术协议指标逐项验证。
05
操作培训与验收移交
1–2 天现场培训,覆盖示教编程、本体操作与日常维护,目标为至少 3 名员工可独立操作。
投产后
投产后的实际表现
设备好不好,看的是三个月后还在不在稳定出件。
双工位交替,设备基本不停机
一号工位焊接时,操作人员在二号工位吊装夹紧下一件;焊完复位直接转到二号工位,上下料与焊接并行。
一次装夹,全部焊缝
弯头环缝、法兰内外角焊、吊耳角焊缝在同一套夹具上完成,减少二次装夹带来的定位误差与吊装工时。
来料偏差由机器人自己补偿
焊缝寻位用焊丝触碰基准点判断实际偏差,电弧跟踪在摆动中实时修正轨迹,组对间隙与热变形不再靠人眼对。
低飞溅,密封面少打磨
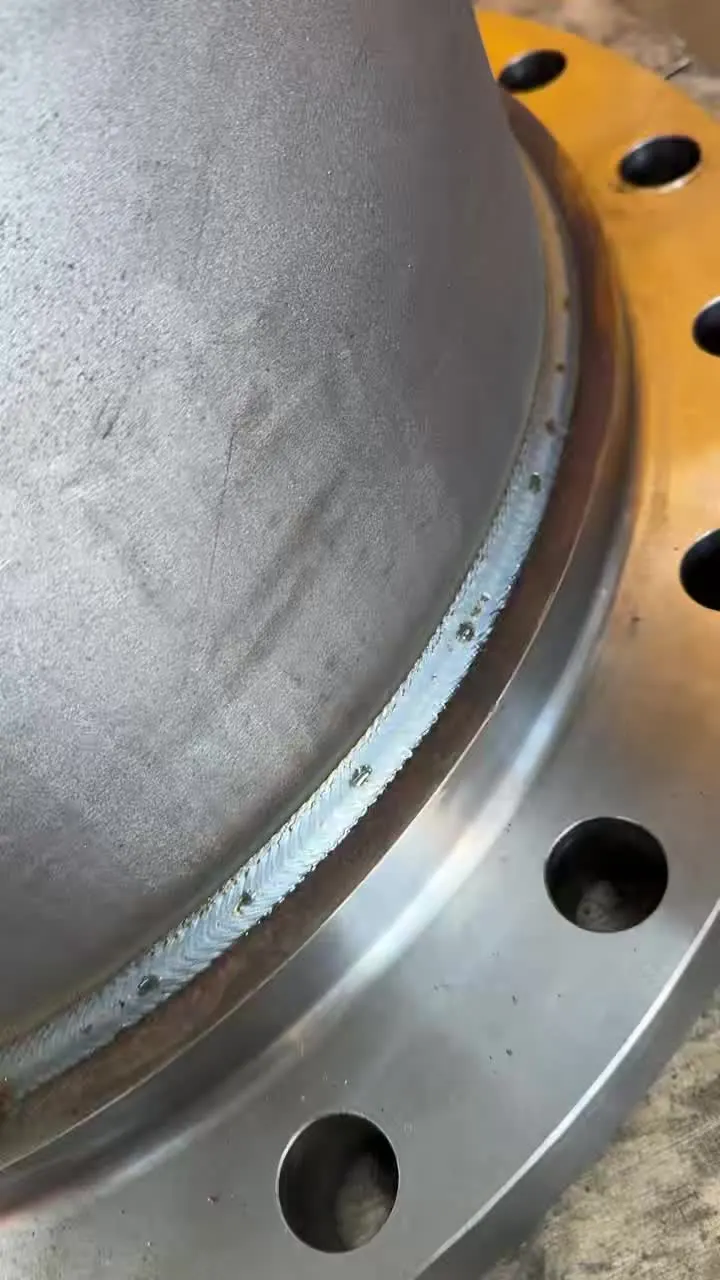
脉冲气保焊一脉一滴,熔滴温度低、飞溅显著减少,法兰密封面不需要额外清理飞溅,减少了返工与打磨工时。
现场实拍
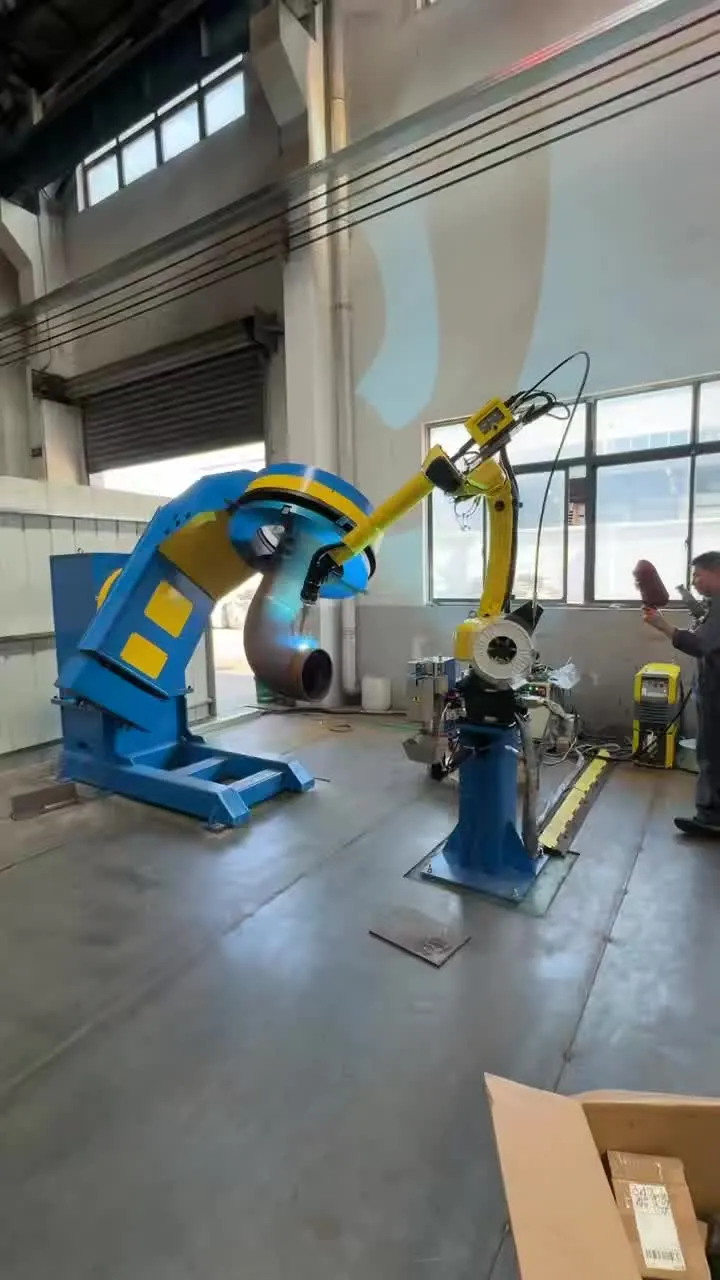
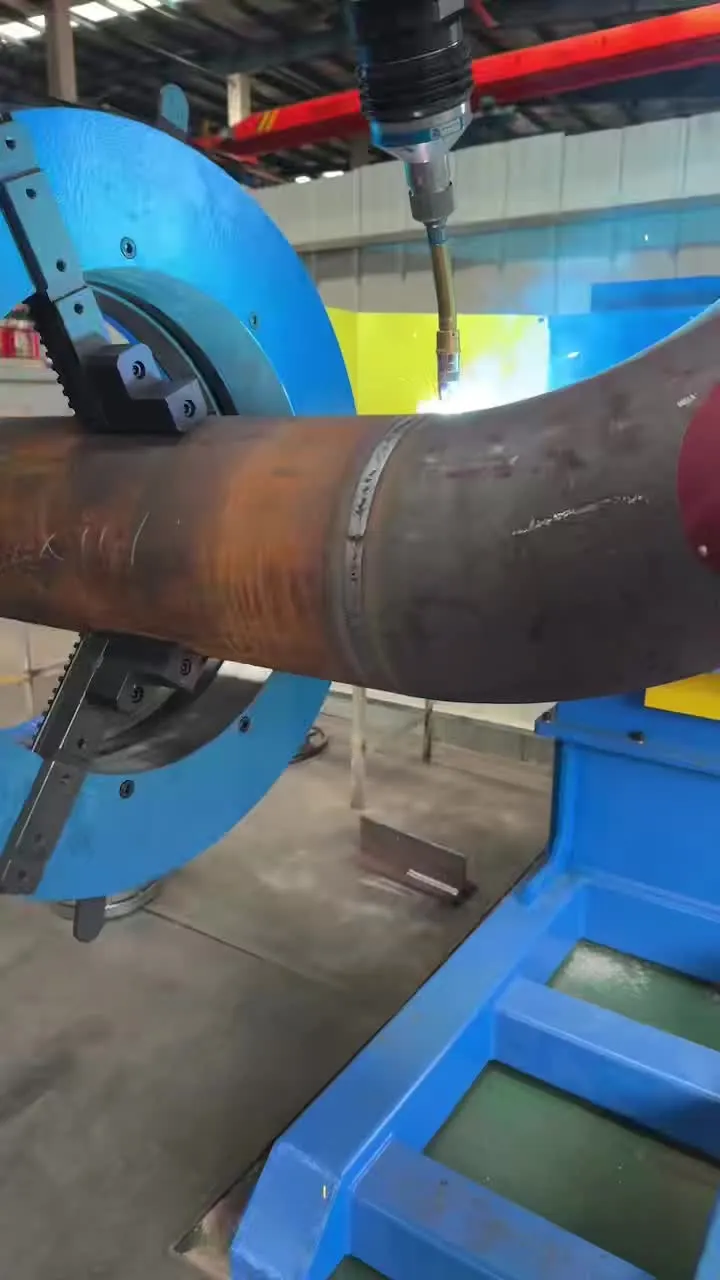
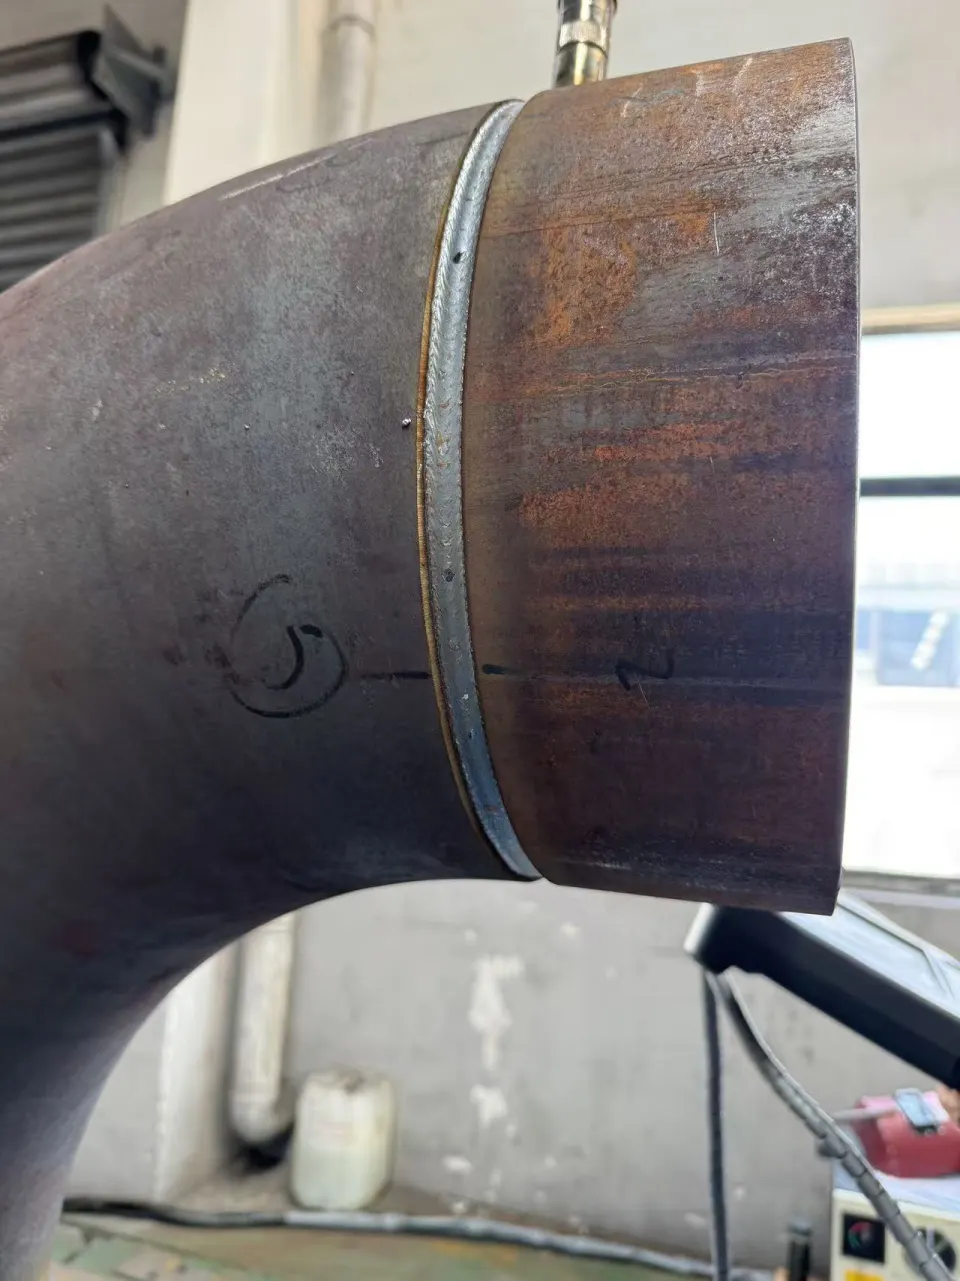
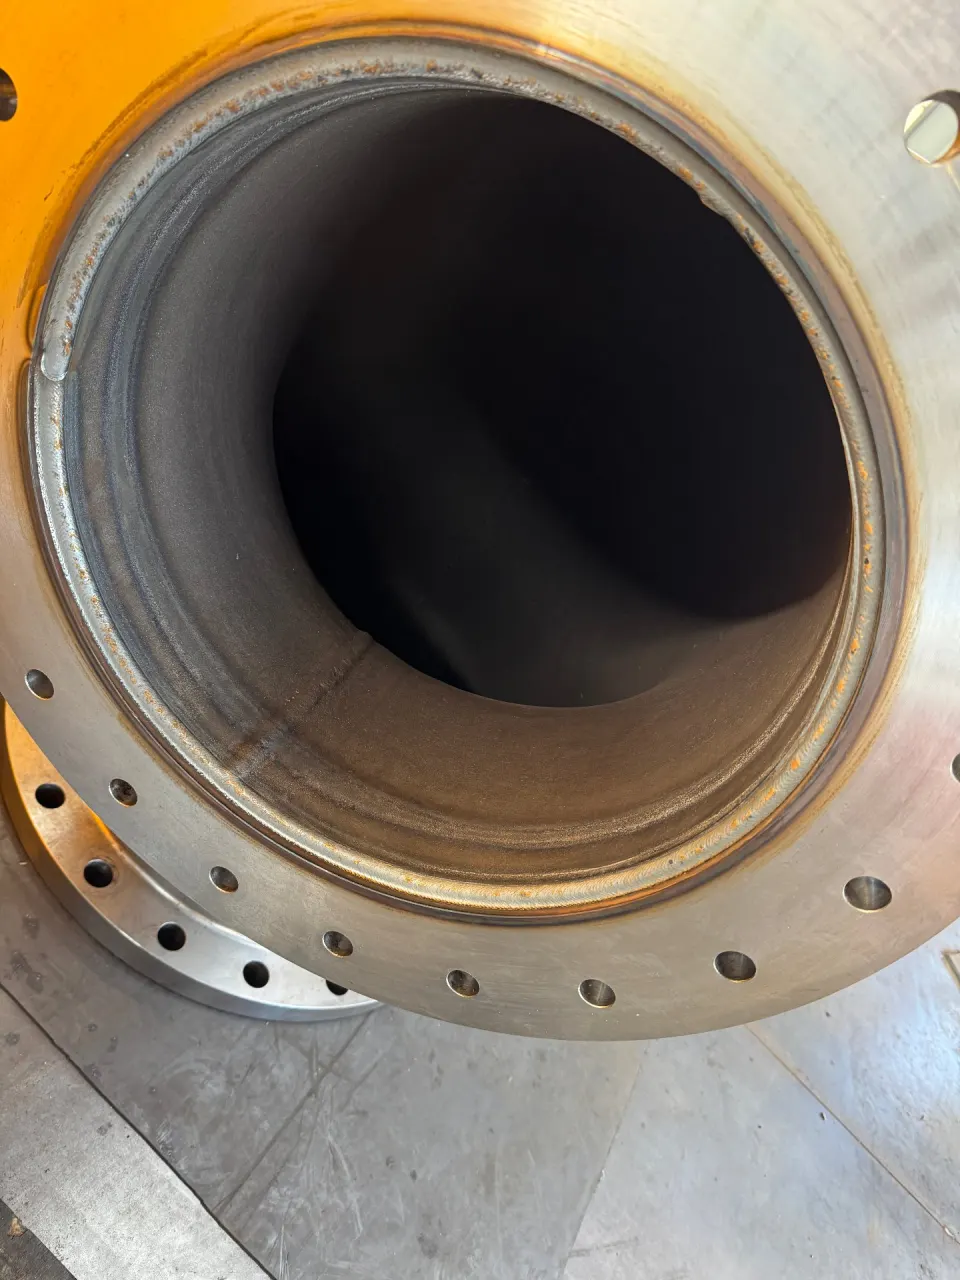
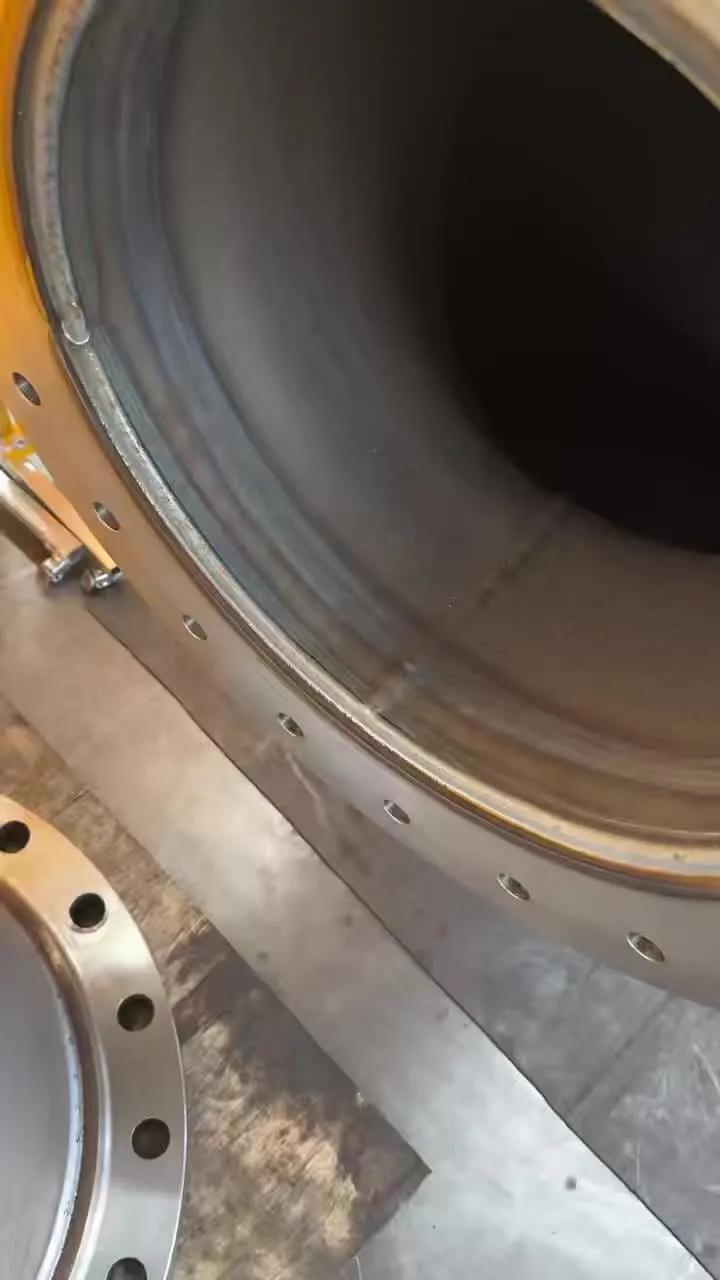
一次装夹,焊接完成
照片截取自常州海宝焊接工作站的实际加工现场,工件由机器人一次装夹焊接完成。
客户反馈
客户怎么说
设备到厂后调试比较顺利,双工位用起来确实省事,一个人就能看住两台工位。弯头环缝的成形比原来人工焊稳定得多,法兰面基本不用再打磨飞溅。操作工培训两天就能自己调程序、换工件,这一点我们比较满意。
想看你所在行业的类似案例?把管径、壁厚、材质、法兰标准、吊耳位置、批量与交付周期发给我们,即可给出变位机选型、工位布局与单件焊接工时的初步方案。
本页技术参数依据《FANUC 机器人 + L 型变位机技术协议》整理,实际配置以最终合同与技术协议为准;工件尺寸、焊缝形式与节拍需按具体图纸核算。
您的下一个项目, 从这里开始。
告诉我们您的材料、工件及生产需求,一起找到适合的起点。
沟通您的项目